Введение
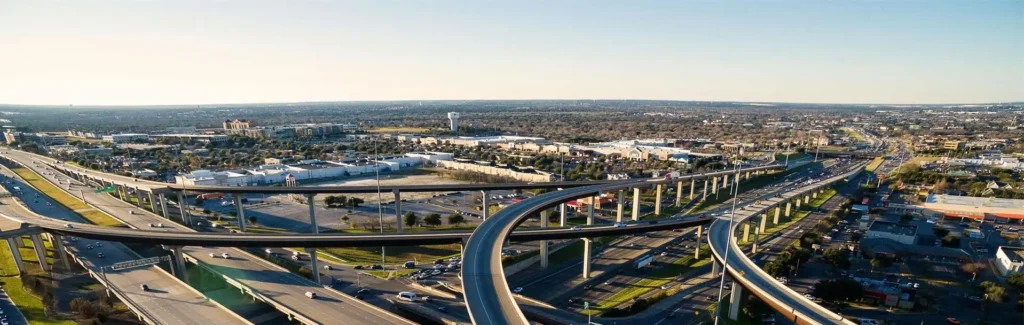
Операторы автомагистралей могут иметь ограниченную информацию о быстро меняющихся условиях на отдельных участках дороги. Туман, сильный дождь, снег, пыль и дымка могут снизить видимость на коротком расстоянии, особенно вблизи мостов, горных участков, подходов к туннелям и других чувствительных к погоде зон. Визуальное наблюдение обеспечивает ограниченный охват и не может непрерывно отражать эти изменения.
Датчик видимости на автомагистрали обеспечивает непрерывные измерения видимости для выявления и мониторинга условий пониженной видимости. Однако для проекта мониторинга автомагистрали измерение видимости — это лишь отправная точка. Операторам также необходимо определить, где требуется мониторинг, какие условия следует отслеживать и как данные о видимости могут быть интегрированы в существующую систему дорожного метеомониторинга или управления дорожным движением.
В данной статье рассматриваются практические применения датчиков видимости на автомагистралях в мониторинге безопасности дорожного движения, включая места мониторинга, обнаружение пониженной видимости, выбор датчиков и интеграцию с системами метеомониторинга автомагистралей.
Почему мониторинг видимости важен для безопасности на автомагистралях?
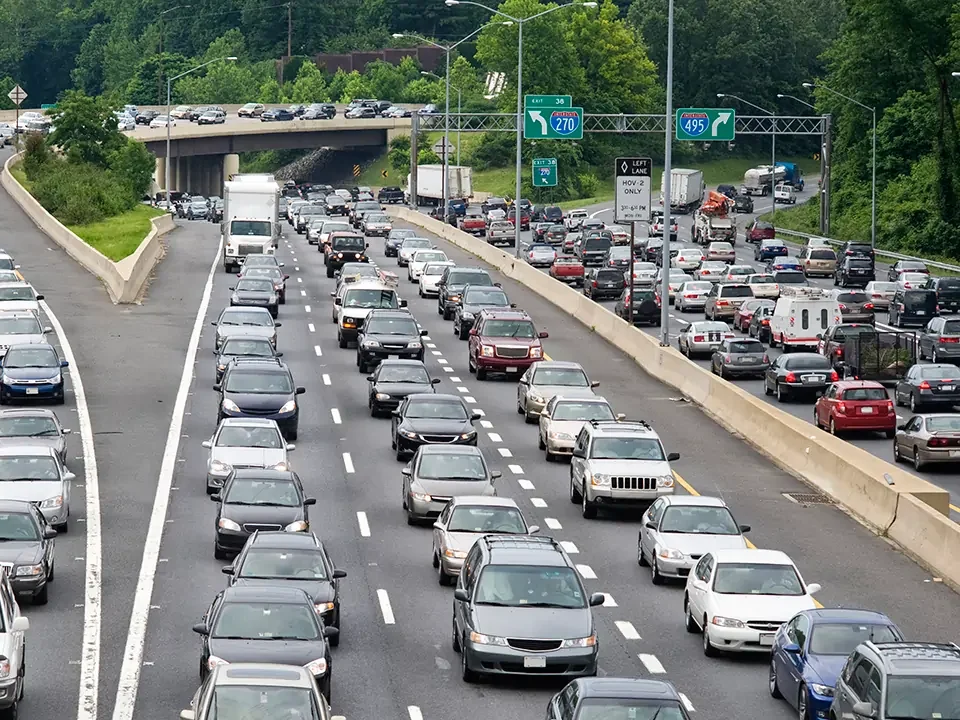
Видимость может значительно различаться на разных участках одной и той же автомагистрали. Туман может образовываться вокруг мостов, долин или низин, тогда как сильный дождь, снег, пыль или дымка могут снижать видимость в других местах. Эти условия могут развиваться быстро, что делает непрерывный мониторинг видимости важным на дорогах, подверженных повторяющимся или внезапным событиям пониженной видимости.
Датчик видимости на автомагистрали непрерывно измеряет атмосферную видимость в определённых точках мониторинга, предоставляя операторам дорог данные о конкретных участках для выявления изменений видимости и определения момента, когда могут потребоваться предупредительные или транспортно-управленческие меры.
Мониторинг видимости в критических точках автомагистрали
Мониторинг видимости необходим не в равной степени в каждой точке автомагистрали. Развёртывание датчиков должно быть сосредоточено на участках, где рельеф, погода или дорожные условия с большей вероятностью создают локальные изменения видимости.
Типичные места мониторинга включают:
- Мосты и низинные участки: локальные температурные и влажностные условия могут способствовать образованию тумана.
- Горные дороги и перевалы: изменения высоты и рельефа могут создавать локальные погодные условия и внезапные изменения видимости.
- Входы и выходы туннелей: переход между закрытой и открытой средой может создавать быстрые изменения видимости и условий освещения.
- Участки автомагистралей, подверженные туману: непрерывные измерения обеспечивают данные о конкретных участках во время повторяющихся туманных событий.
- Зоны, подверженные пыли или снегу: взвешенные частицы или снегопад могут значительно снизить атмосферную видимость.
Цель мониторинга — не просто зафиксировать значение видимости. Она заключается в предоставлении привязанных к местоположению и времени данных, позволяющих операторам отслеживать меняющиеся условия и определять необходимость дополнительных мер по управлению дорожным движением.
Какие условия могут снизить видимость на автомагистрали?
Видимость на автомагистрали может быть подвержена влиянию как погодных условий, так и взвешенных в воздухе частиц. Требования к мониторингу зависят от местного климата, рельефа и эксплуатационных рисков.
| Условие | Влияние на видимость | Значимость для мониторинга автомагистрали |
| Туман | Может быстро снизить атмосферную видимость | Важно на участках, подверженных туману |
| Сильный дождь | Снижает дальность видимости из-за осадков и дорожных брызг | Актуально при интенсивных осадках |
| Снег | Снижает видимость и может скрывать особенности дороги | Важно в холодных и снежных регионах |
| Пыль | Взвешенные частицы снижают атмосферную видимость | Актуально в сухих или подверженных пыли районах |
| Дымка / дым | Взвешенные частицы снижают атмосферную прозрачность | Зависит от местных экологических условий |
Для проекта мониторинга автомагистрали данные о видимости следует оценивать вместе с дорожной обстановкой, местными погодными условиями и целями мониторинга. Если проект также требует данных о температуре дорожного покрытия или состоянии поверхности, датчик видимости можно объединить с датчиками состояния дорожного покрытия или датчиками обнаружения гололёда в рамках более широкой системы дорожного метеомониторинга.
Что измеряет датчик видимости на автомагистрали?
Датчик видимости на автомагистрали измеряет атмосферную видимость, обычно выражаемую как метеорологическая оптическая дальность (МОД). Он предоставляет количественное значение, показывающее, как атмосферные условия влияют на дальность видимости в конкретном месте автомагистрали. Если вы хотите узнать как измеряется видимость, пожалуйста, нажмите.
От атмосферной видимости к управлению автомагистралью
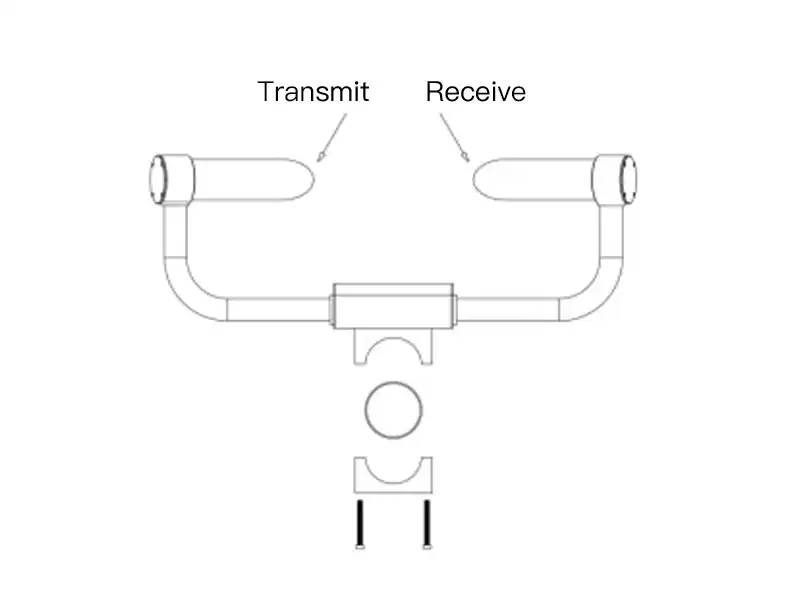
Датчик непрерывно измеряет изменения атмосферной видимости, вызванные туманом, дождём, снегом, пылью, дымом и другими взвешенными частицами. Полученное значение видимости может быть собрано регистратором данных или RTU и передано на платформу мониторинга.
Датчик видимости → Регистратор данных / RTU → Сеть связи → Платформа мониторинга → Предупреждение / Управление дорожным движением
На платформе мониторинга данные о видимости в реальном времени могут сравниваться с предварительно заданными пороговыми значениями. Когда видимость падает ниже настроенного уровня, система может генерировать оповещения или предоставлять данные для таких мер, как знаки переменной информации, предупреждения водителей или управление дорожным движением.
Это делает измерение видимости больше, чем просто показанием: оно становится входными данными в реальном времени для мониторинга безопасности автомагистрали и оперативных решений.
Как датчик видимости на автомагистрали поддерживает мониторинг безопасности дорожного движения?
Датчик видимости на автомагистрали обеспечивает измерения атмосферной видимости в реальном времени для обнаружения пониженной видимости, информирования водителей и управления дорожным движением. Измеренные данные могут быть интегрированы в придорожные системы мониторинга и управления дорожным движением в соответствии с предварительно заданными пороговыми значениями и рабочими процедурами.
Обнаружение тумана и предупреждение о пониженной видимости
Датчик непрерывно отслеживает атмосферную видимость и обнаруживает снижения, связанные с туманом, сильным дождём, снегом, пылью, дымом и другими условиями, снижающими видимость. Когда видимость падает ниже предварительно заданного порогового значения, система мониторинга может выдать оповещение, позволяя операторам выявить ухудшающиеся условия в конкретных местах автомагистрали.
Знаки переменной информации и предупреждения водителей
Данные о видимости могут быть интегрированы с VMS/DMS, предупреждающими огнями, знаками переменной скорости и системами информирования о дорожном движении. На основе настроенных порогов видимости эти устройства могут отображать предупреждения о низкой видимости, рекомендации по скорости или другую соответствующую информацию для водителей, приближающихся к участку дороги, затронутому неблагоприятными условиями, или проезжающих по нему.
Решения по управлению дорожным движением
Непрерывные измерения видимости дают операторам дорожного движения измеримую основу для управления скоростью, перенаправления транспортных потоков, временных ограничений на дороге и других оперативных мер. Соответствующие действия зависят от измеренной видимости, местных правил управления дорожным движением и процедур, установленных для данного участка дороги.
Где следует устанавливать датчики видимости на автомагистралях?
Датчики видимости на автомагистралях следует устанавливать в местах, где условия видимости могут значительно меняться или где данные о видимости в реальном времени важны для управления дорожным движением. Вместо равномерного распределения датчиков по всей автомагистрали, точки мониторинга следует выбирать приоритетно с учётом местных погодных условий, геометрии дороги, риска снижения видимости и требований управления дорожным движением.
Типичные высокоценные места мониторинга включают:
- Участки автомагистралей, подверженные туману — долины, низины и участки вблизи рек, озёр или других зон с регулярно возникающим локальным туманом.
- Мосты и эстакады — участки с иной подверженностью ветру, влаге и температуре по сравнению с прилегающими дорожными зонами.
- Входы и выходы туннелей — переходные зоны, где атмосферные условия и освещение могут меняться на коротком расстоянии.
- Горные дороги и изогнутые участки — места, где рельеф и перепады высот могут способствовать локальным и быстро меняющимся условиям видимости.
- Участки с регулярными погодными явлениями — дорожные сегменты, часто подверженные туману, сильному дождю, снегу, пыли, дыму или другим условиям, снижающим видимость.
- Критические точки управления дорожным движением — места, где данные о видимости используются для поддержки VMS/DMS, систем предупреждения, управления переменной скоростью или других оперативных мер.
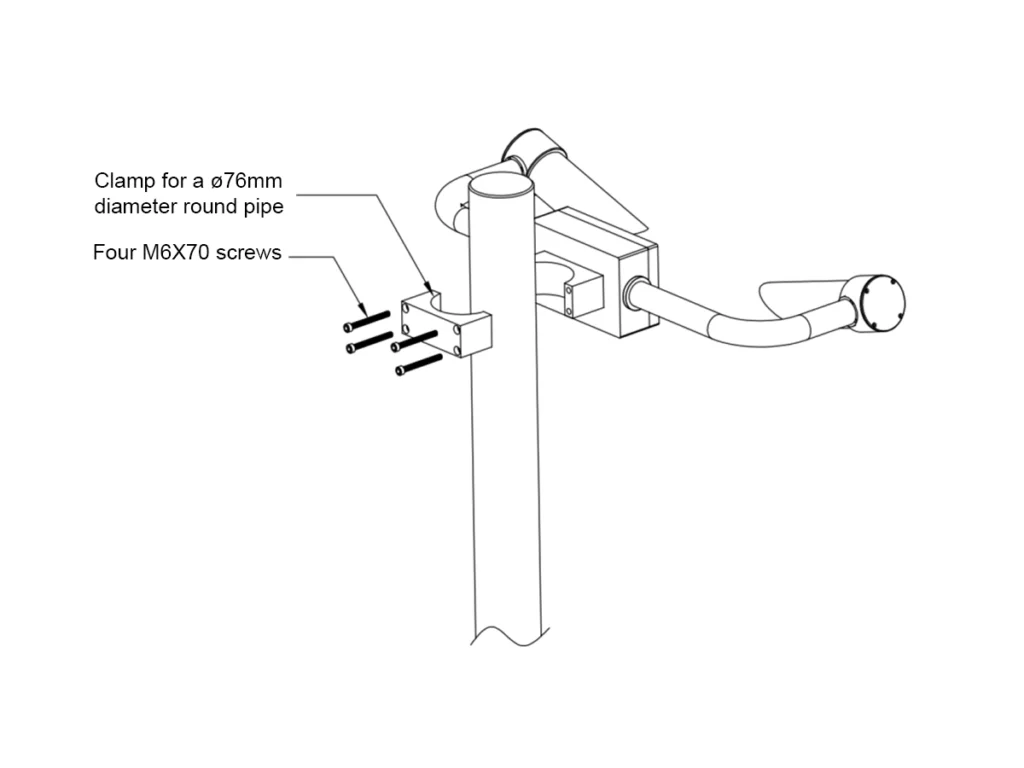
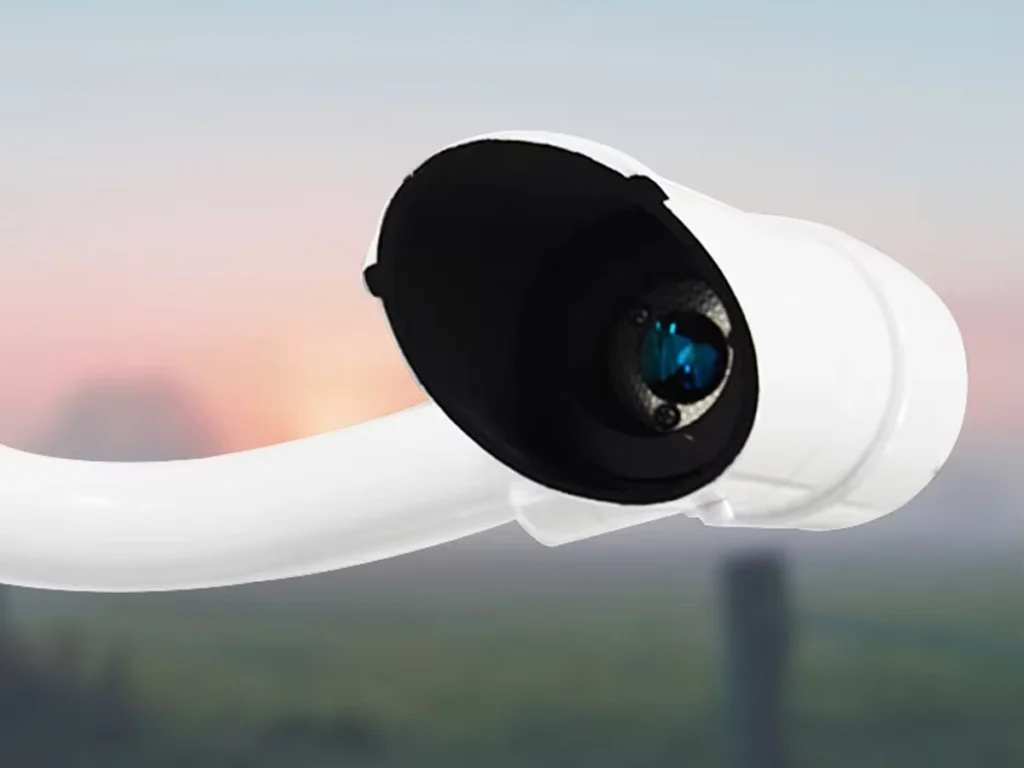
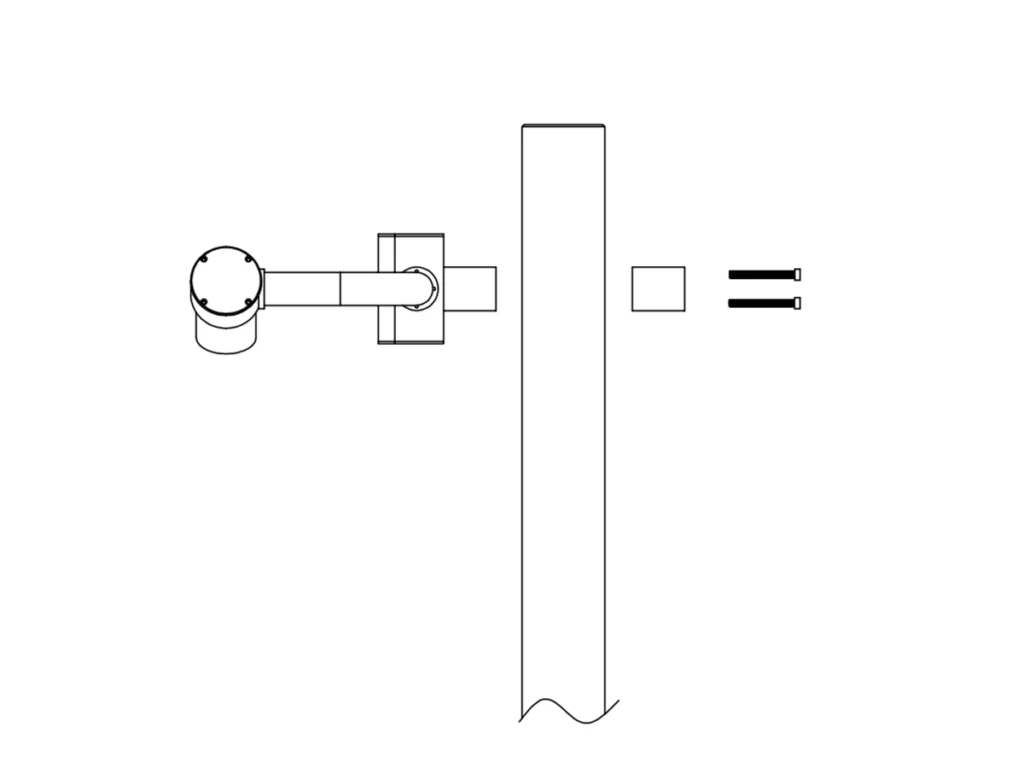
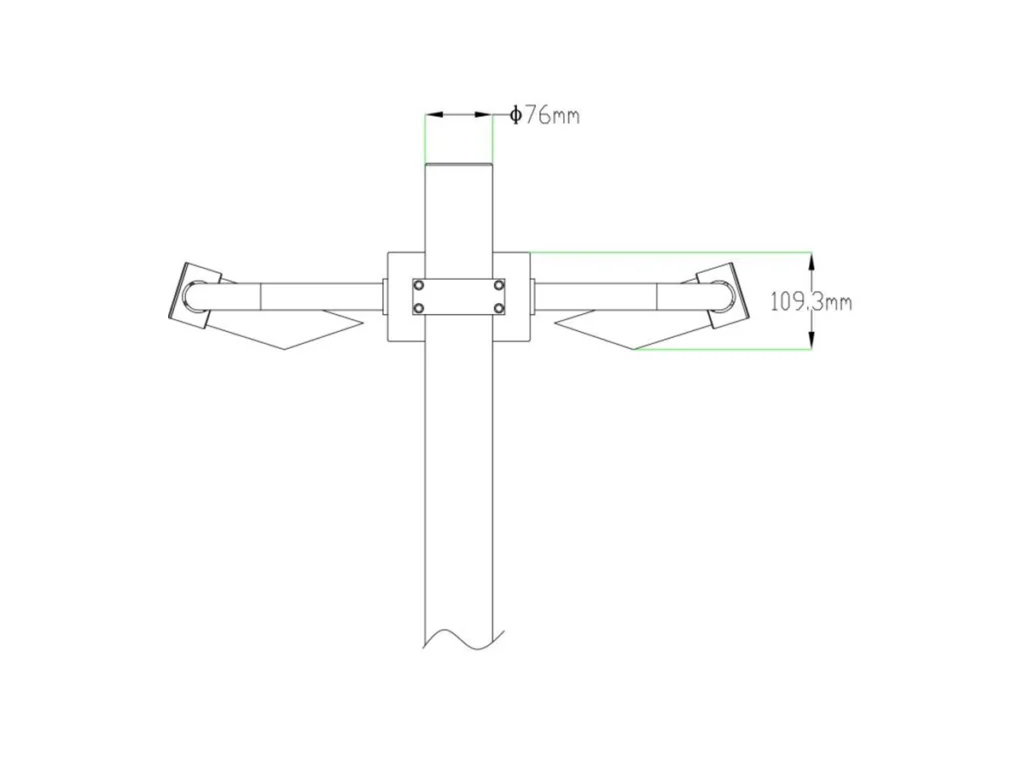
Точка установки должна обеспечивать репрезентативные условия видимости для целевого участка дороги. Датчик должен иметь чёткий оптический путь и располагаться вдали от препятствий, отражающих поверхностей, мощных источников света и других факторов, которые могут помешать оптическим измерениям. При выборе места также следует учитывать электропитание, связь, доступ для обслуживания и безопасность дорожного движения.
Высота установки зависит от цели мониторинга, геометрии дороги, конструкции датчика и требований проекта. Руководство FHWA для соответствующих дорожных метеорологических применений указывает высоту установки примерно 2–3 м, но это не следует рассматривать как фиксированное требование для каждого дорожного проекта. Окончательная высота и ориентация должны соответствовать спецификациям производителя датчика и условиям площадки.
Датчик видимости на автомагистрали vs. датчики дорожного покрытия и поверхности дороги
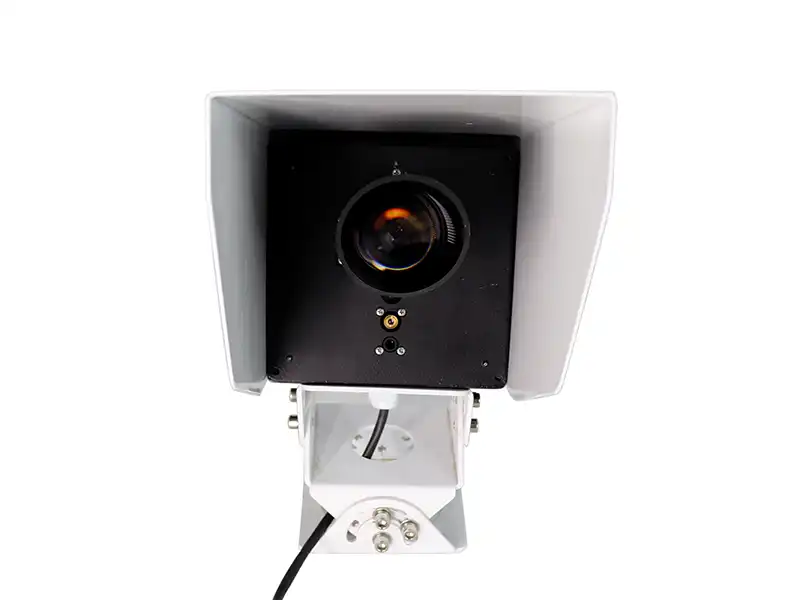
Датчик видимости на автомагистрали измеряет атмосферную видимость, тогда как датчики дорожного покрытия и поверхности дороги измеряют условия на поверхности дороги или вблизи неё. Они решают разные задачи мониторинга и поэтому являются взаимодополняющими, а не взаимозаменяемыми.
| Датчик | Основная цель | Типичные данные |
| Датчик видимости на автомагистрали | Атмосфера | Видимость / MOR |
| Датчик дорожного покрытия / поверхности дороги | Поверхность дороги | Температура поверхности, вода, лёд, снег, состояние поверхности |
| Датчик обнаружения льда | Образование льда | Наличие льда, условия замерзания или связанные индикаторы поверхности |
Датчик видимости на автомагистрали не может заменить датчик мониторинга поверхности дороги, а датчик дорожного покрытия не может заменить измерение атмосферной видимости.
Например, туман может снижать атмосферную видимость, тогда как дорожное покрытие остаётся сухим. И наоборот, видимость может вернуться к норме, тогда как поверхность дороги остаётся влажной или обледенелой. Там, где необходимо контролировать как атмосферные условия, так и состояние дорожного покрытия, два типа датчиков могут обеспечивать взаимодополняющие дорожные метеорологические данные.
Для получения дополнительной информации о том, как датчики поверхности дороги обнаруживают воду и лёд, см. Как датчик состояния дорожного покрытия обнаруживает лёд и воду?
Как датчики видимости на автомагистралях работают с системами дорожного метеорологического мониторинга?
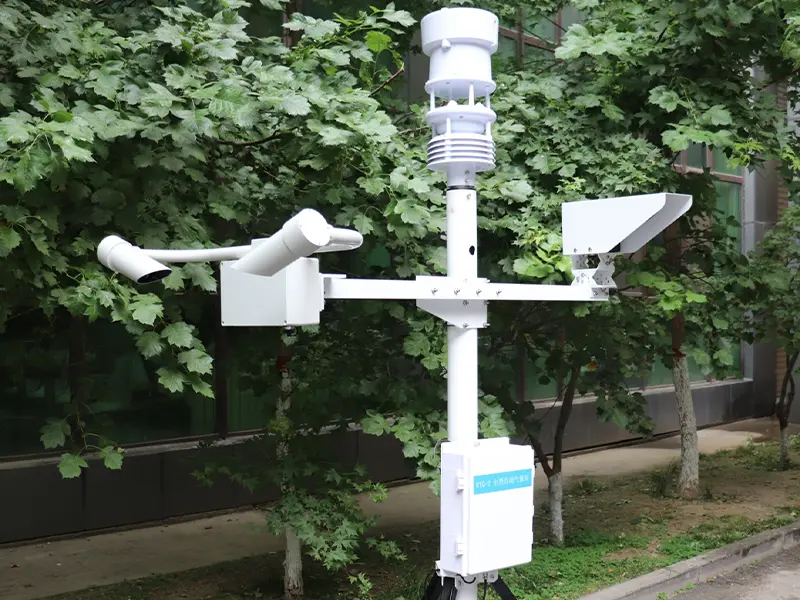
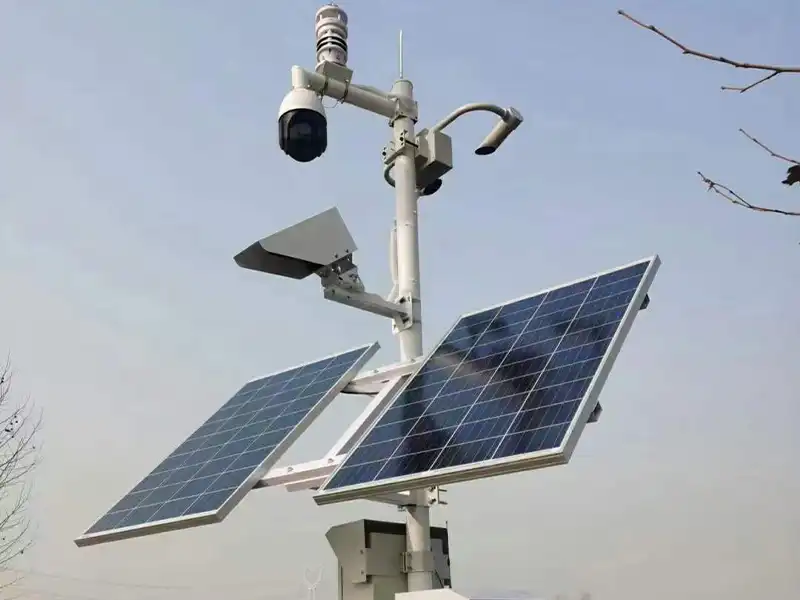
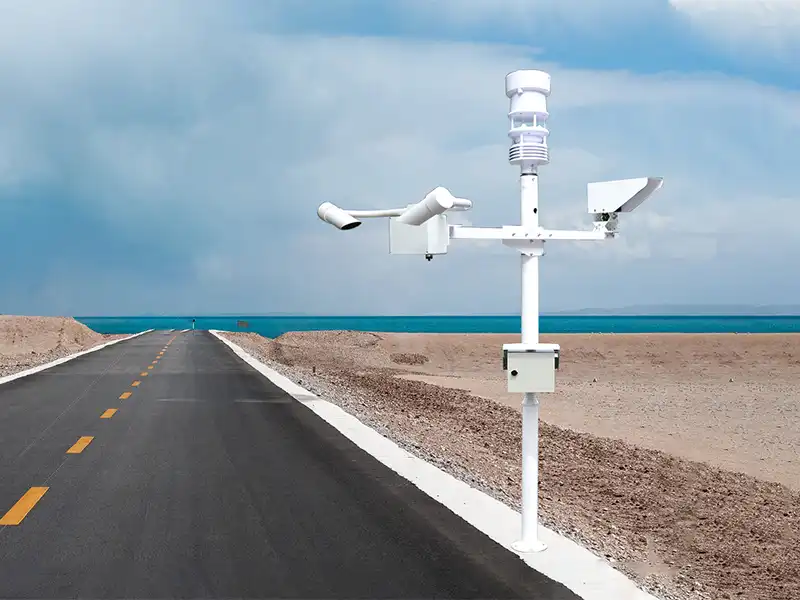
Датчик видимости на автомагистрали обычно интегрируется в Систему дорожной метеорологической информации (RWIS) вместе с погодными датчиками и датчиками дорожного покрытия. Датчик видимости предоставляет данные об атмосферной видимости, тогда как другие датчики могут предоставлять данные о температуре воздуха, влажности, ветре, осадках и состоянии поверхности дороги. Для более широкого обзора структуры, компонентов и применений RWIS см. Что такое дорожная метеорологическая информационная система (RWIS)? Компоненты и применение.
Датчик видимости → Погодные датчики / датчики дорожного покрытия → Регистратор данных / RTU → Сеть связи → Платформа RWIS → Предупреждение и управление дорожным движением
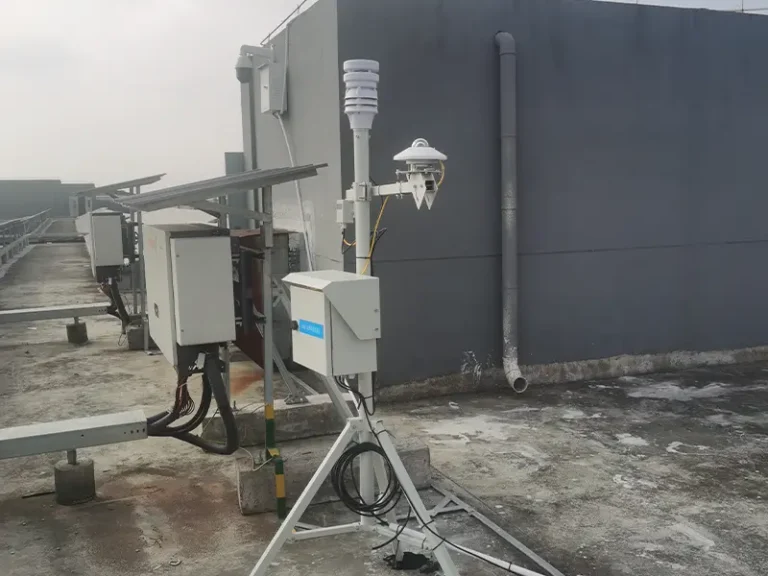
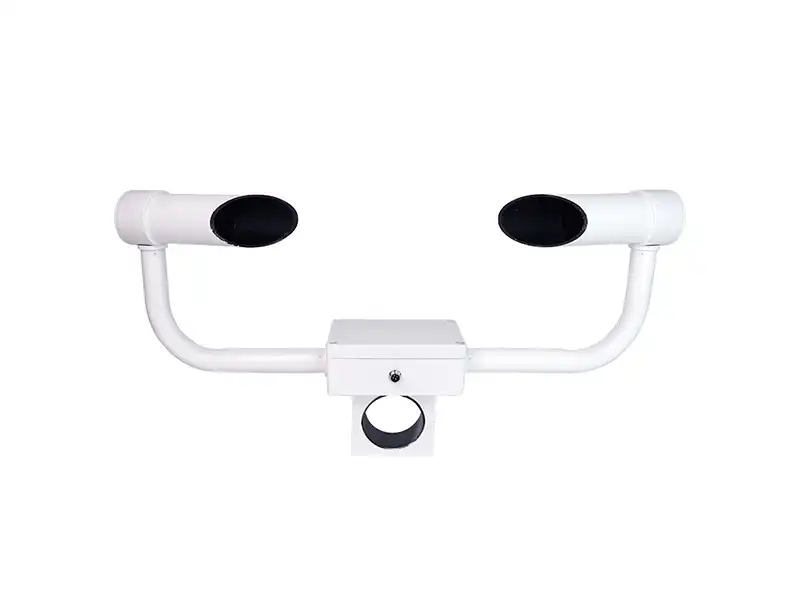
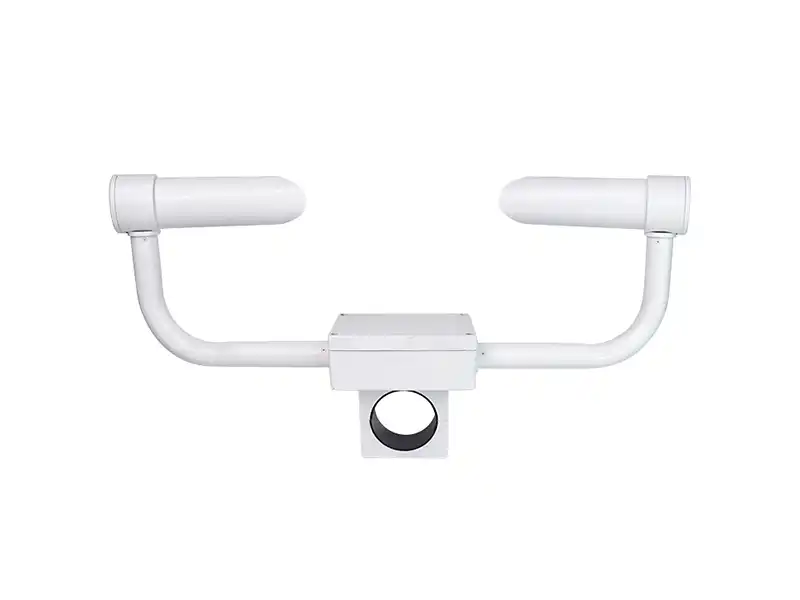
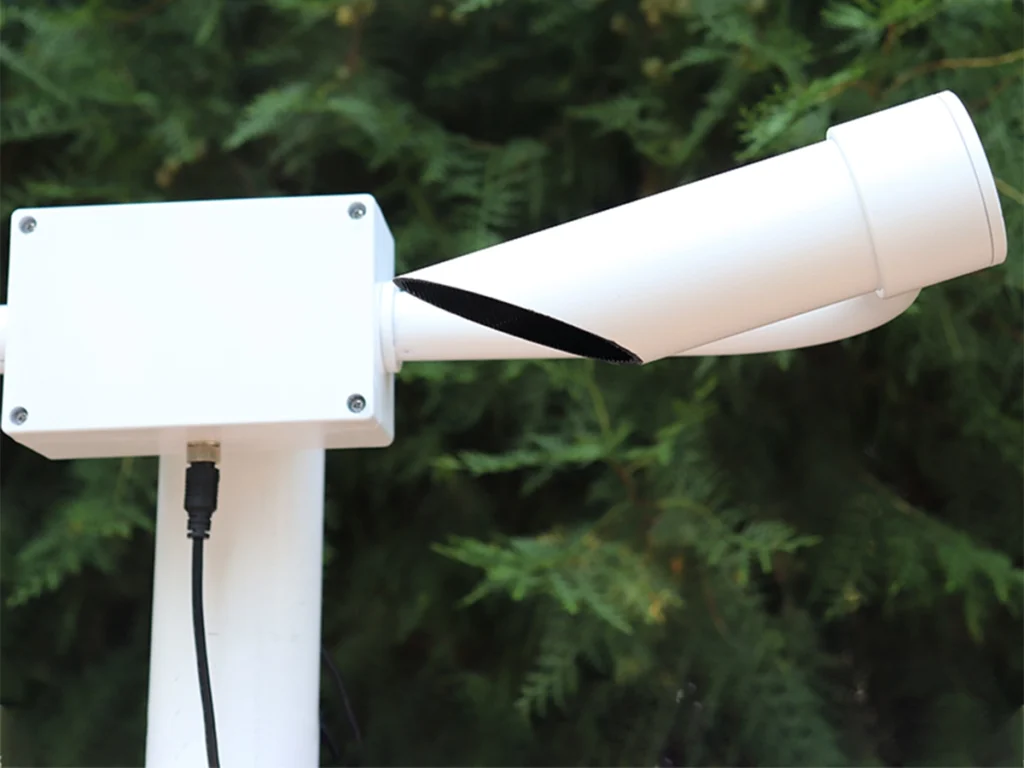
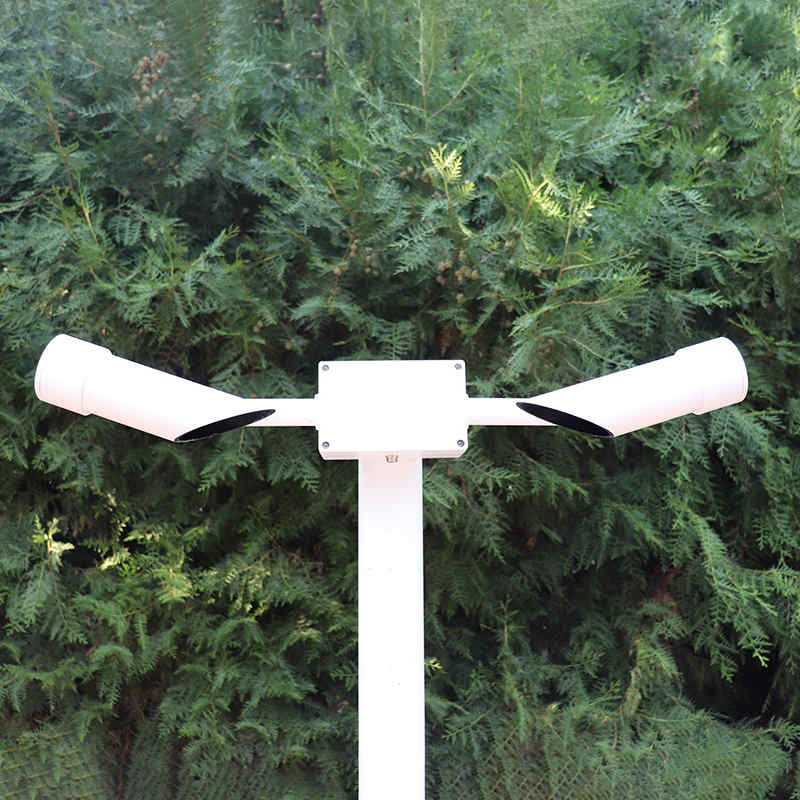
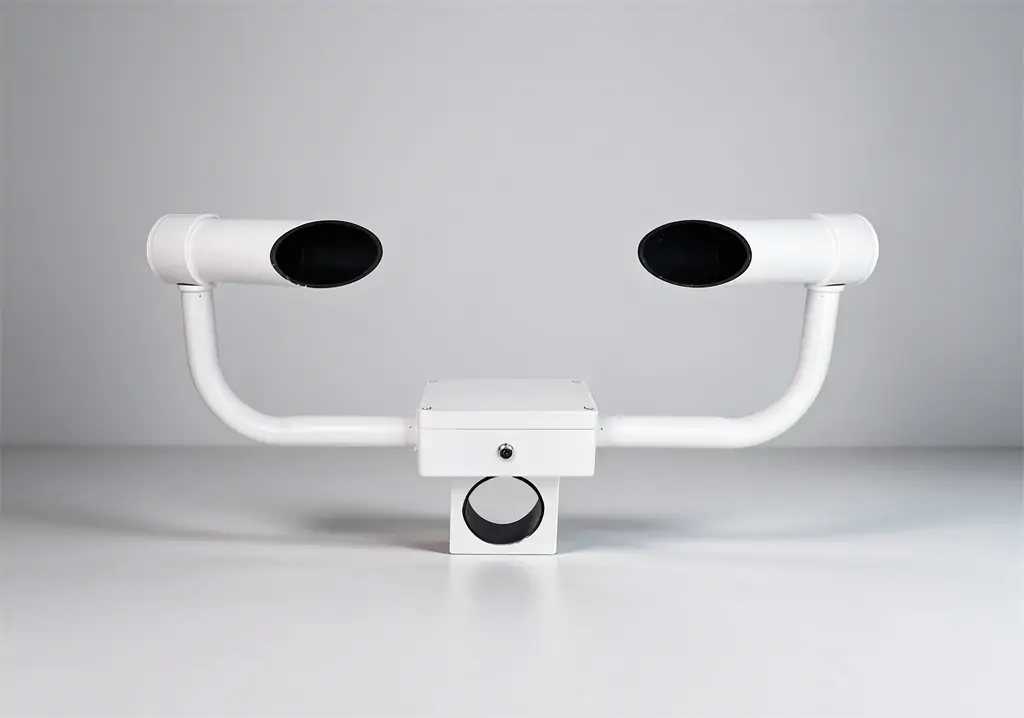
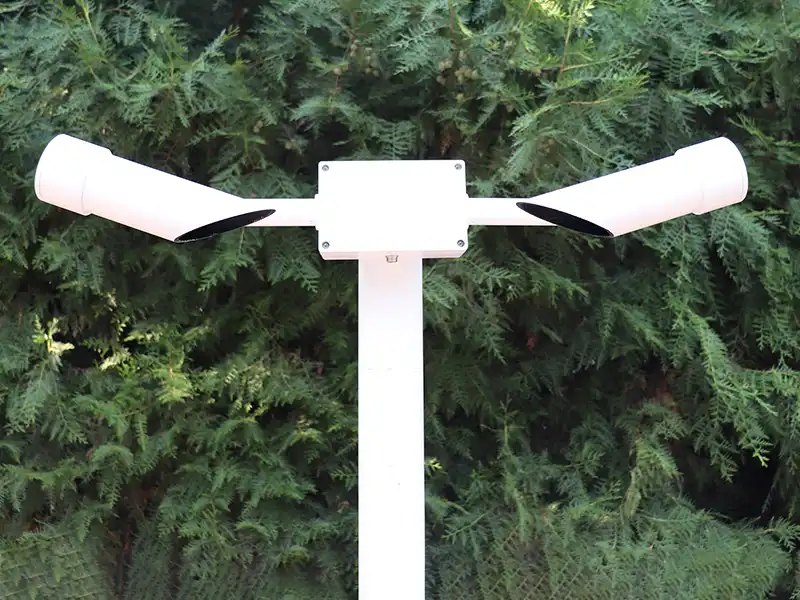
В практической конфигурации дорожного мониторинга Yantai Sensor XF-CQ10 измеряет видимость от 10 м до 10 км и поддерживает связь RS485/Modbus, что позволяет подключать его к системе сбора данных или системе дорожного метеорологического мониторинга. Большинство современных датчиков видимости на автомагистралях используют оптическое измерение рассеяния для оценки атмосферной видимости. В рамках RWIS данные о видимости могут быть объединены с другими дорожными метеорологическими измерениями для мониторинга в реальном времени, исторического анализа и настраиваемых оповещений. Для подробного объяснения принципов и типов датчиков видимости см. Что такое датчик видимости? Принцип работы, типы и применение.
Что следует учитывать при выборе датчика видимости на автомагистрали?
При выборе датчика видимости на автомагистрали диапазон измерений должен соответствовать фактическим дорожным условиям и ожидаемому диапазону видимости. Более широкий диапазон не обязательно лучше, если датчик не может обеспечить стабильные измерения в диапазоне низкой видимости, важном для проекта. Например, Yantai Sensor XF-CQ10 имеет диапазон видимости от 10 м до 10 км.
Для наружной установки на автомагистрали проверьте, как датчик справляется с дождём, снегом, пылью, конденсацией, инеем и паразитным светом. Защита оптического окна и диапазон рабочих температур особенно важны в районах с частым туманом, морозной погодой или пылью. Точка установки также должна обеспечивать чёткий оптический путь и доступ для регулярного осмотра и очистки.
Датчик также должен соответствовать существующей системе мониторинга. Перед покупкой проверьте интерфейс связи, формат данных, электропитание, требования к установке и доступ для обслуживания. Такие интерфейсы, как RS485/Modbus, могут упростить интеграцию с регистратором данных или платформой RWIS. Эти практические детали часто оказывают большее влияние на развёртывание проекта, чем сравнение одной характеристики в техническом паспорте продукта.
Заключение
Датчик видимости на автомагистрали измеряет атмосферную видимость и обеспечивает непрерывные данные для мониторинга тумана и других условий низкой видимости. Когда также необходимо контролировать состояние дорожного покрытия, данные о видимости можно объединить с метеорологическими измерениями и измерениями дорожного покрытия, чтобы дать операторам более полную картину условий в конкретном месте на автомагистрали.
For project selection, the important factors are not limited to measurement range. Environmental conditions, installation location, communication interface, power supply, maintenance requirements, and integration with the existing monitoring system all need to be considered together. The final configuration should match the road section being monitored and how the collected data will be used.
Yantai Sensor works with visibility, weather, and road-condition monitoring applications and can support sensor selection based on the actual project requirements. If you are planning a highway weather monitoring or road safety monitoring project, contact us to discuss the required visibility range, installation environment, communication interface, and sensor configuration.