Введение
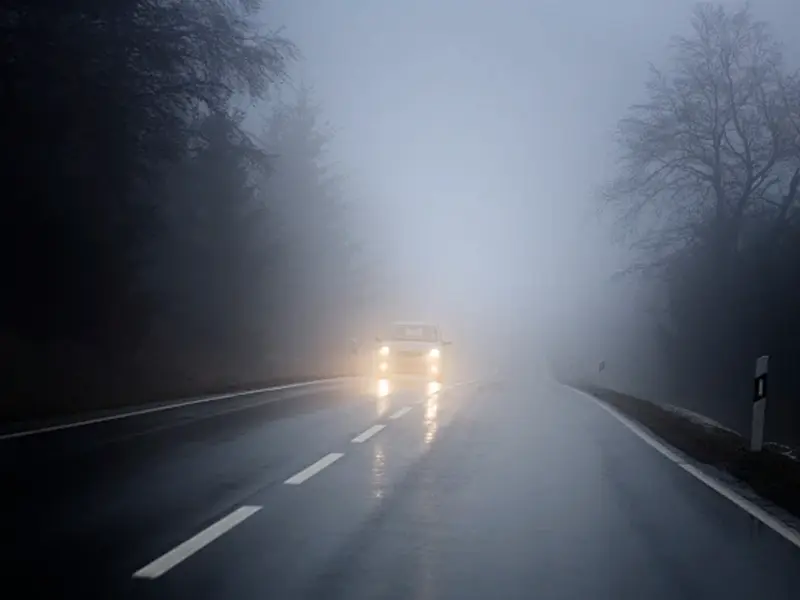
Для операторов автомагистралей и проектов дорожного метеорологического мониторинга туман — это не только погодное явление, но и быстро меняющаяся проблема видимости. На автомагистралях, мостах, горных дорогах и подъездах к тоннелям видимость может упасть в течение нескольких минут, что делает периодические ручные наблюдения недостаточными для непрерывного мониторинга. Датчик видимости тумана обеспечивает данные о видимости в реальном времени, позволяя операторам выявлять условия низкой видимости и реагировать на основе измеренных изменений, а не только визуальной оценки.
Итак, как работает датчик видимости тумана? Он использует оптическую технологию для обнаружения света, рассеянного каплями тумана и другими взвешенными частицами, затем обрабатывает оптический сигнал для оценки видимости, обычно выражаемой как метеорологическая оптическая дальность (МОД). Полученные данные могут передаваться в систему мониторинга дорожного тумана для отображения в реальном времени, оповещения, управления дорожным движением и интеграции с более широкими системами дорожного метеорологического мониторинга.
В этой статье объясняется принцип измерения датчиков видимости тумана, факторы, влияющие на придорожные измерения, и то, как датчик интегрируется в практические приложения для обеспечения безопасности на автомагистралях. Если вы хотите понять базовую функцию и применение этих устройств, см. [Что такое датчик видимости].
Как работает датчик видимости тумана?
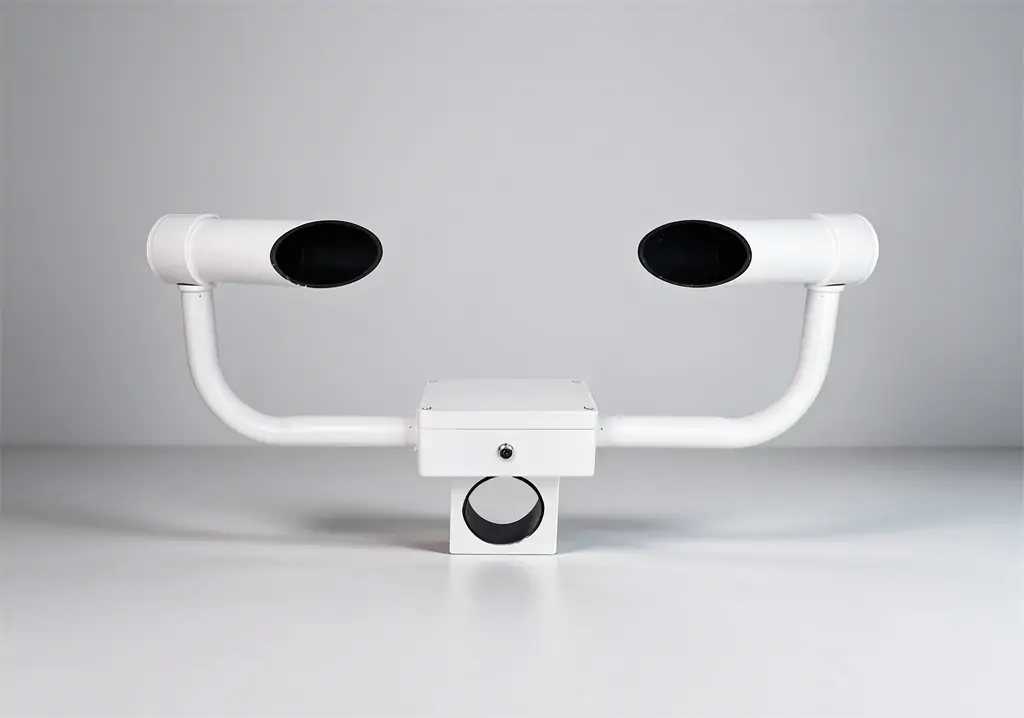
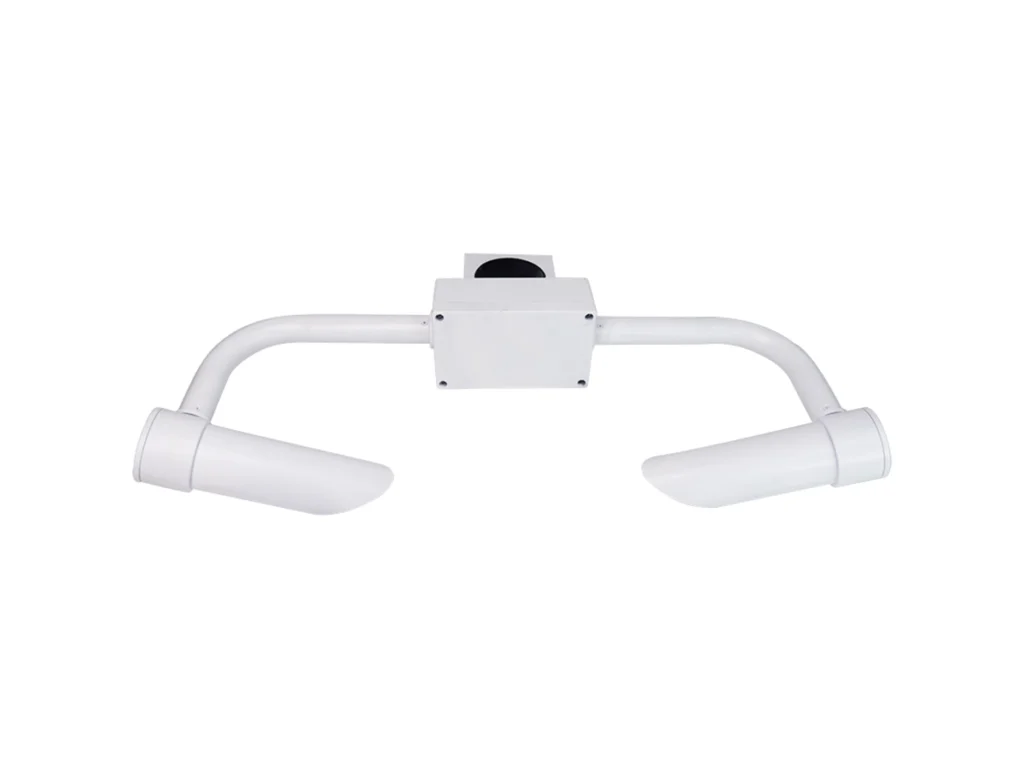
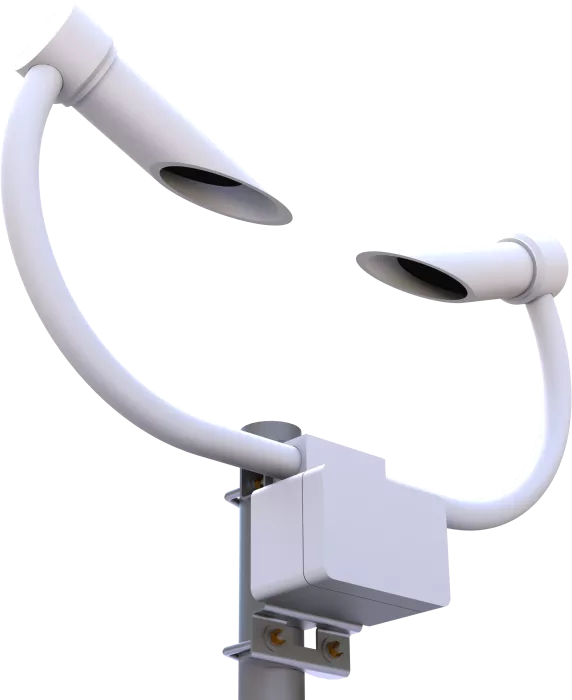
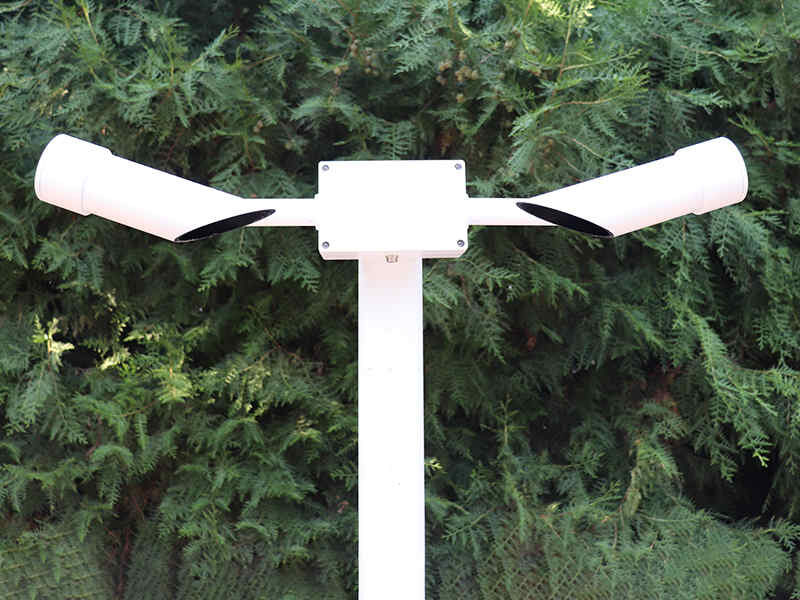
Датчик видимости тумана измеряет свет, рассеянный взвешенными каплями тумана и другими взвешенными частицами в пределах определённого объёма выборки. В типичной конструкции с рассеянием вперёд оптический излучатель посылает контролируемый световой пучок через объём выборки, а приёмник, расположенный под определённым углом, обнаруживает часть света, рассеянного частицами в воздухе. Измеренный рассеянный свет преобразуется в электрический сигнал, представляющий оптическое состояние исследуемой атмосферы.
Датчик не измеряет напрямую, насколько далеко может видеть человек. Вместо этого его блок обработки использует измеренный оптический отклик для оценки коэффициента атмосферного ослабления (σ), который описывает, насколько сильно атмосфера ослабляет свет. Затем датчик может вывести метеорологическую оптическую дальность (МОД) из коэффициента ослабления на основе соотношения, обычно связанного с законом Кошмидера:
МОД ≈ 3 / σ
По мере увеличения атмосферного ослабления свет ослабляется сильнее, и рассчитанная МОД уменьшается, указывая на более низкую видимость. Когда ослабление уменьшается, МОД увеличивается, указывая на лучшую видимость.
В упрощённой форме процесс измерения можно представить как:
Излучение света → Рассеяние частицами → Оптический сигнал → Коэффициент ослабления → МОД → Данные о видимости
Ключевой момент заключается в том, что датчик видимости тумана не измеряет расстояние напрямую. Он измеряет оптические свойства атмосферы и обрабатывает полученный сигнал в стандартизированный параметр видимости. Это различие важно при оценке того, как генерируются данные о видимости и как датчик работает в меняющихся наружных условиях. Для более широкого объяснения того, как измеряется видимость, см. наше руководство по [Как измеряется видимость].
Почему рассеяние вперёд широко используется для мониторинга дорожного тумана?
Road fog can vary significantly over short distances, especially around bridges, valleys, mountain roads, and tunnel approaches. For this reason, a road monitoring network often needs multiple measurement points rather than a single visibility instrument covering a long section of roadway. Forward-scatter sensors are well suited to this distributed approach because the optical components can be integrated into a relatively compact instrument and measure visibility within a local sampling volume.To learn more about highway visibility monitoring and how visibility sensors are used in road safety applications, see Датчик видимости на автомагистралях: применение для мониторинга безопасности дорожного движения.
Рассеяние вперёд против трансмиссометра
Основное отличие от трансмиссометра заключается в конфигурации измерения. Трансмиссометр использует раздельные передатчик и приёмник для измерения ослабления света на определённом оптическом пути, тогда как датчик с рассеянием вперёд измеряет рассеянный свет в пределах локализованного объёма выборки. Это делает оба метода подходящими для различных требований к установке.
| Метод измерения | Конфигурация измерения | Характеристика дорожного мониторинга |
| Рассеяние вперёд | Измеряет рассеянный свет в пределах локального объёма выборки | Компактный и подходит для распределённых точек мониторинга |
| Трансмиссометр | Измеряет ослабление света на определённом оптическом пути | Требует раздельных оптических блоков и фиксированного измерительного пути |
| Обратное рассеяние | Измеряет свет, рассеянный обратно к источнику | Компактный, но использует другую оптическую геометрию |
Для мониторинга автомагистралей практическая ценность рассеяния вперёд заключается, таким образом, в гибкости развёртывания, а не просто в более высокой измерительной производительности. Компактный датчик может быть установлен в выбранных местах, где местные условия тумана, как известно, быстро меняются, и его данные о видимости могут передаваться в систему мониторинга дорожного тумана для непрерывного наблюдения и дальнейшего принятия решений.
Выбор технологии измерения всё же должен зависеть от требуемого диапазона видимости, среды измерения, условий установки, требований к точности и архитектуры системы. Рассеяние вперёд широко используется потому, что его компактная конфигурация соответствует потребностям распределённого придорожного мониторинга, а не потому, что оно универсально превосходит другие методы измерения видимости.
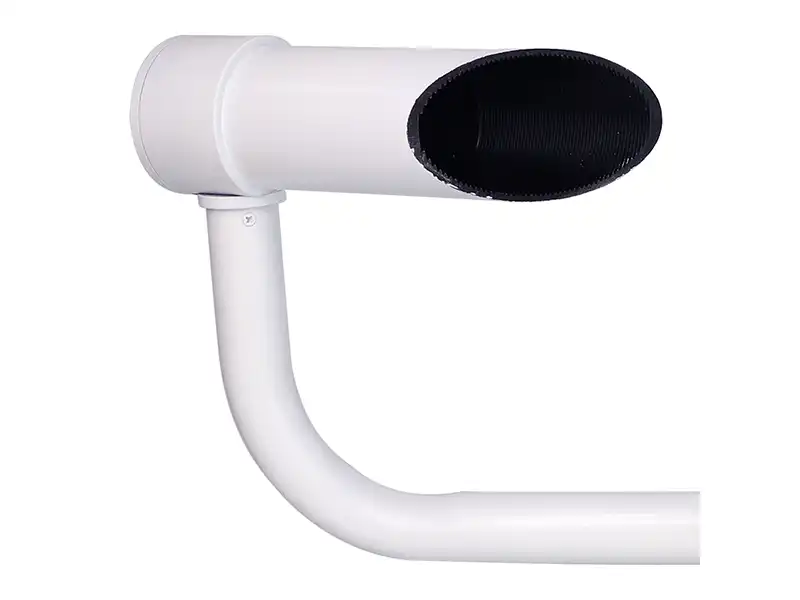
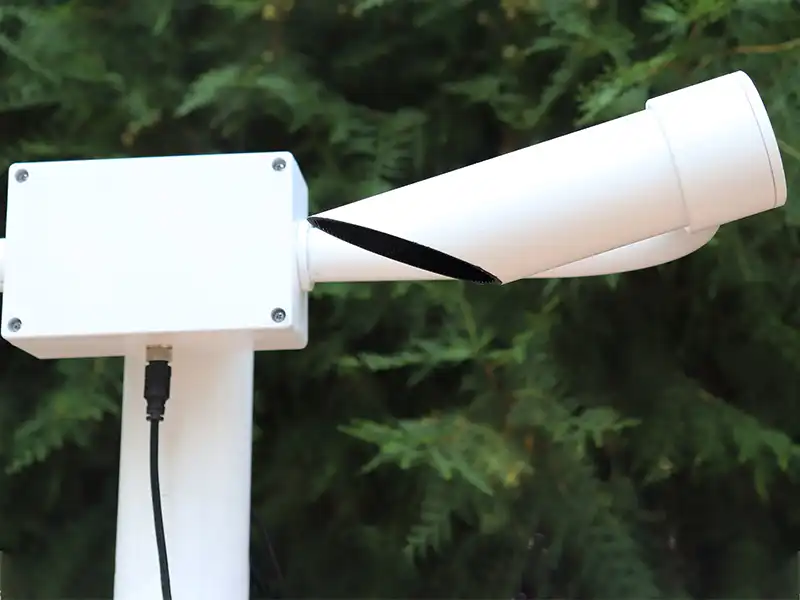
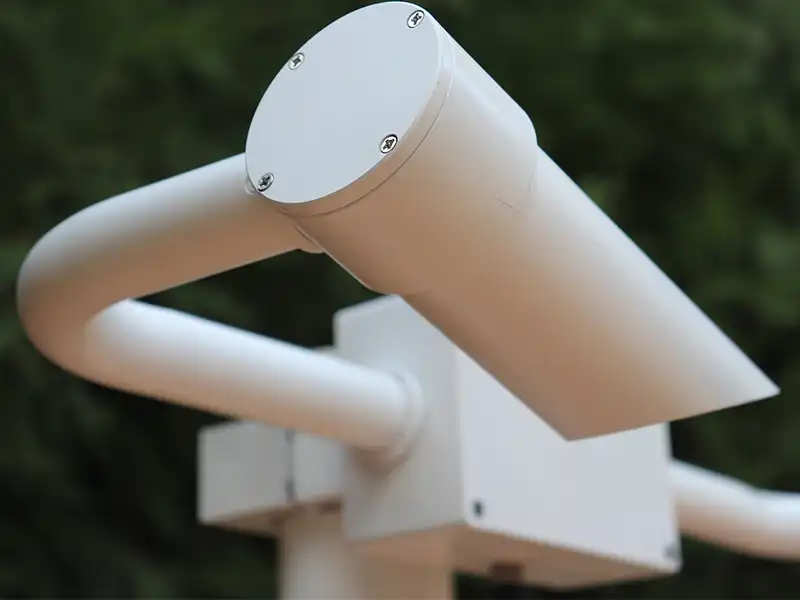
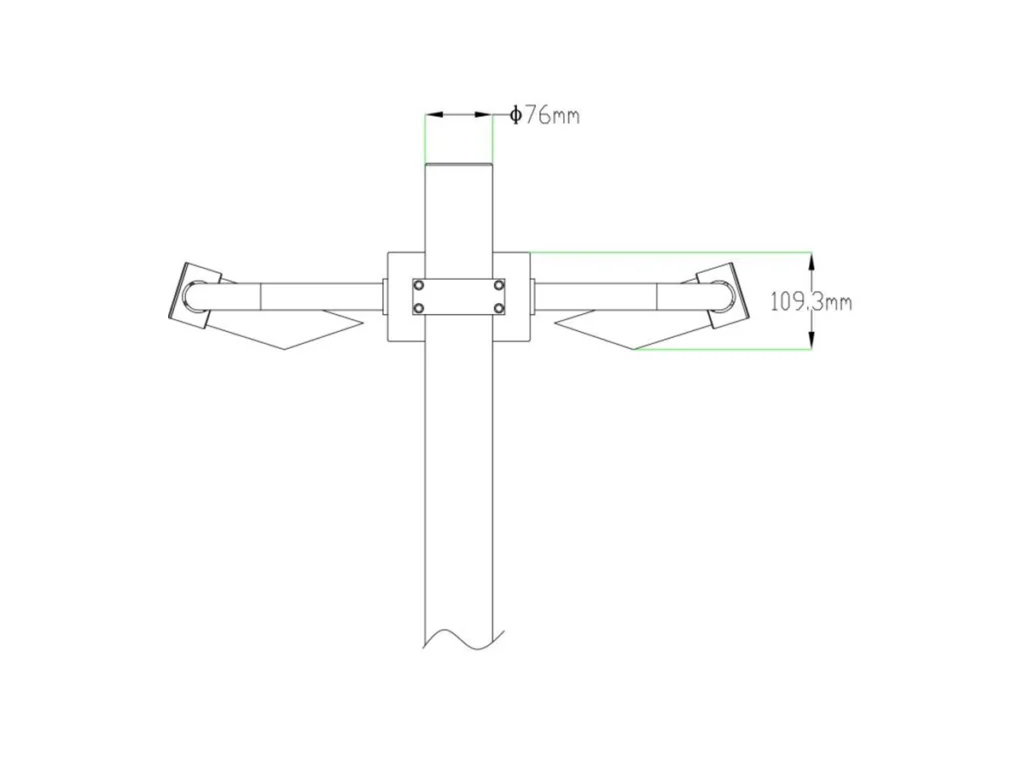
Что происходит внутри датчика видимости тумана?
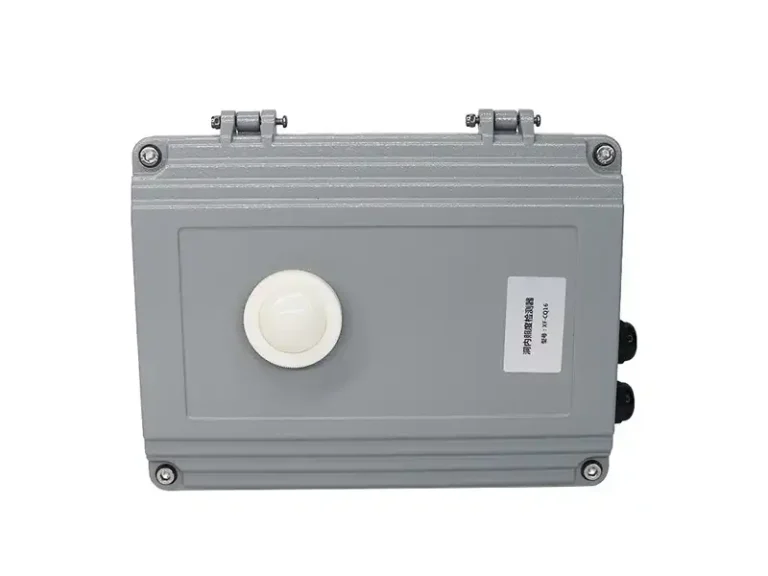
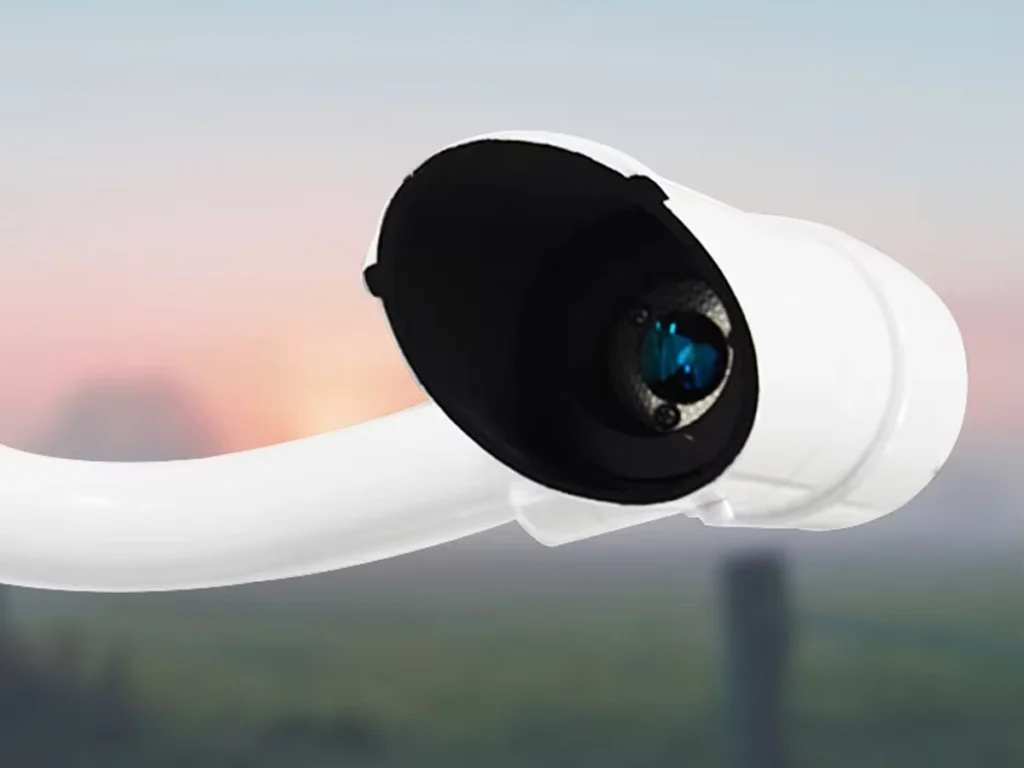
Придорожный датчик видимости тумана объединяет несколько компонентов для поддержания стабильных оптических измерений в меняющихся погодных условиях. Основные части включают оптический передатчик, оптический приёмник, блок обработки сигнала и систему оптической защиты. Каждый компонент имеет определённую роль — от генерации и обнаружения оптического сигнала до обработки измерения и защиты оптического пути.
Оптический передатчик
Оптический передатчик обеспечивает стабильный источник света для зоны измерения. Его световой выход, длина волны, модуляция и стабильность пучка влияют на качество рассеянного сигнала, принимаемого датчиком. Для придорожного использования передатчик также должен поддерживать стабильную работу при изменении температуры и погодных условий.
Оптический приёмник
Оптический приемник регистрирует рассеянный свет из измерительной зоны и преобразует его в электрический сигнал для дальнейшей обработки. Его чувствительность, оптическая юстировка, поле зрения и устойчивость к фоновому освещению влияют на качество измеряемого сигнала. Стабильный приемник особенно важен, когда видимость быстро меняется во время тумана.
Блок обработки сигналов
Блок обработки сигнала преобразует электрический сигнал от приемника в пригодные для использования данные о видимости. Он выполняет кондиционирование сигнала, фильтрацию, калибровку и расчет видимости, после чего передает результат через коммуникационный интерфейс датчика. Эта обработка позволяет датчику отличать измерительный сигнал от нежелательных вариаций и предоставлять согласованное значение видимости в систему мониторинга.
Оптическая защита и обогрев
Придорожные датчики работают в условиях дождя, снега, пыли, солнечного света и значительных перепадов температур, поэтому защита оптического тракта является важной частью конструкции. Конденсат, иней, капли воды или загрязнения на оптическом окне могут изменить принимаемый сигнал и повлиять на измерение. В зависимости от конструкции для поддержания чистоты оптического тракта при наружной эксплуатации могут использоваться защитные корпуса, оптическое экранирование, обогрев и другие меры.
Что может влиять на точность датчика видимости в тумане?
Датчик видимости в тумане измеряет оптические условия в пределах определенного объема выборки, поэтому на его показания могут влиять местные погодные условия, нежелательный свет, условия установки и состояние оптического тракта. Эти факторы важны при оценке точности измерений и долгосрочной производительности.
Фоновое и паразитное освещение
Солнечный свет, фары транспортных средств, проблесковые маячки и придорожное освещение могут попадать в оптический приемник и влиять на измеряемый сигнал. Оптическое экранирование, подавление паразитного света и фильтрация сигнала позволяют снизить эти эффекты. Правильная установка также важна, особенно когда датчик размещается вблизи транспортных полос или других мощных источников света.
Погодные условия и загрязнение оптического окна
Дождь, снег, туман, дымка, дым, пыль и дорожные брызги могут изменять оптические условия в объеме выборки. Они могут быть реальными причинами снижения видимости, тогда как капли воды, иней, конденсат или пыль на оптическом окне могут дополнительно мешать измерению. Обогрев, устранение запотевания, экранирование и регулярная очистка помогают поддерживать чистоту оптического тракта.
Установка и техническое обслуживание
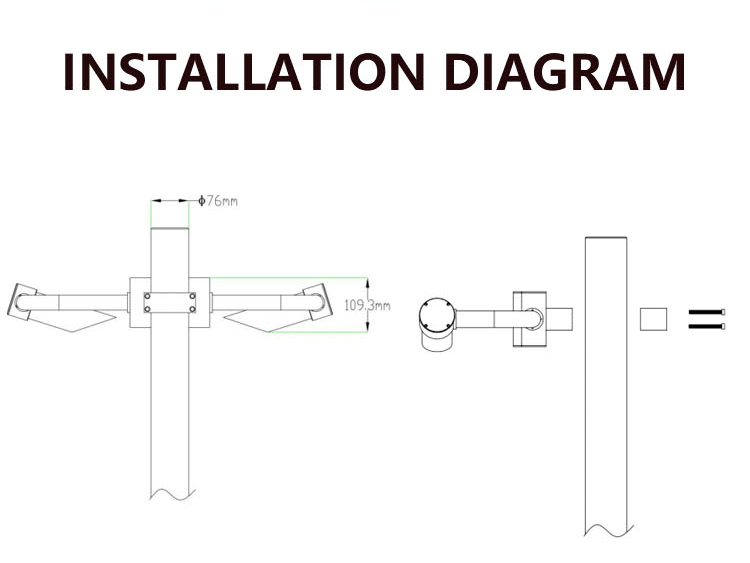
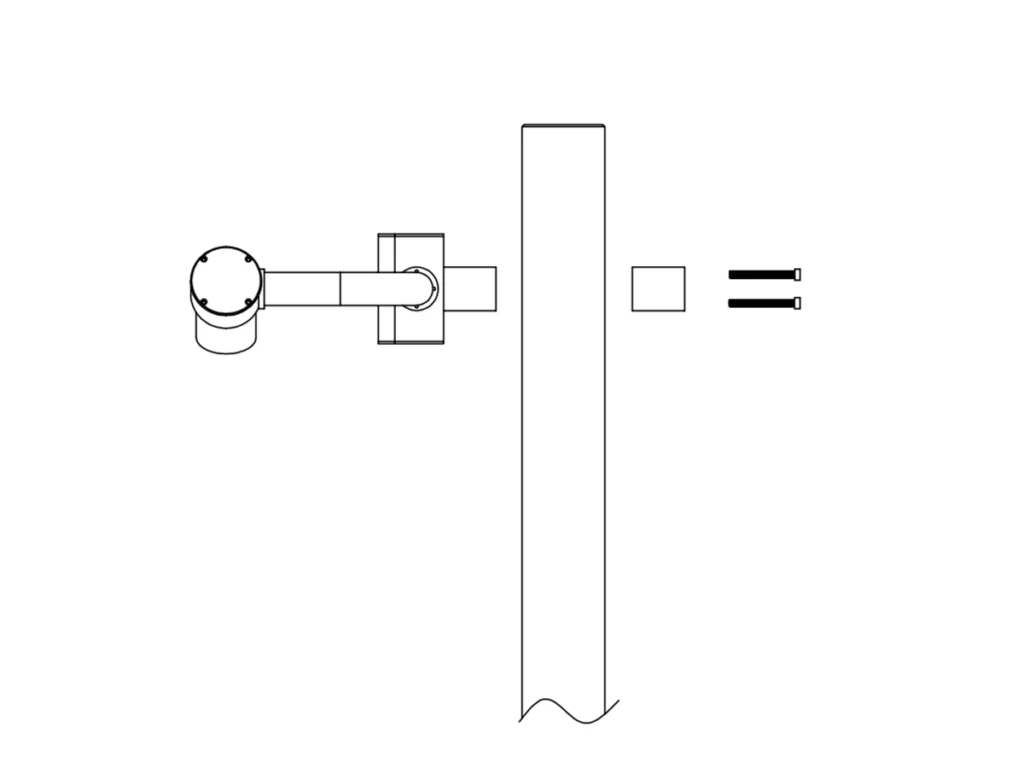
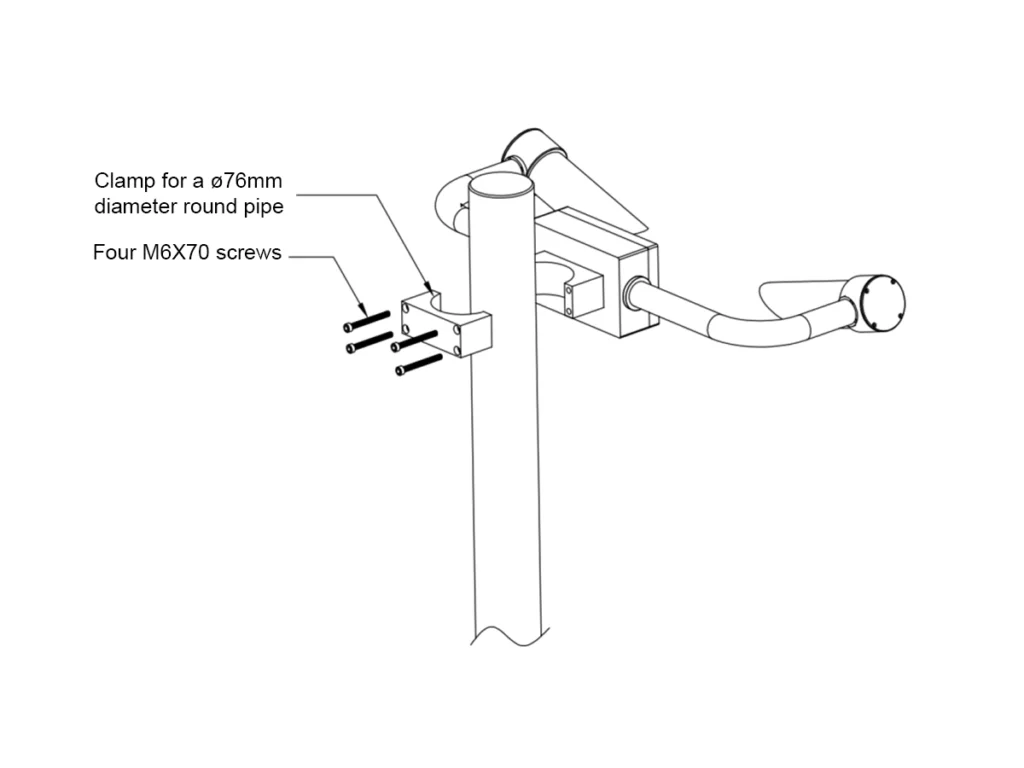
Датчик следует устанавливать там, где измерительный объем свободен от близлежащих сооружений, растительности, выхлопных отверстий, источников пыли и чрезмерного водяного распыления. Правильная юстировка и стабильное крепление также важны, поскольку видимость может значительно различаться на разных участках дороги. Регулярный осмотр, очистка оптического окна и калибровка помогают поддерживать стабильность измерений при долгосрочной наружной эксплуатации.
Как датчик видимости в тумане используется в системе мониторинга дорожного тумана?
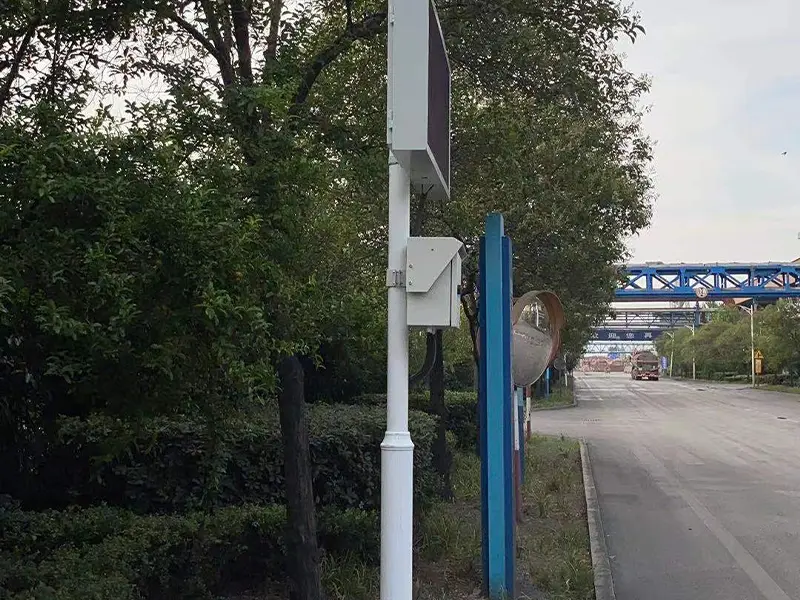
Датчик видимости в тумане используется в качестве полевого измерительного устройства в системе мониторинга дорожного тумана. Он непрерывно измеряет дорожную видимость и предоставляет данные MOR в выбранных придорожных точках, затем передает измерения на контроллер или регистратор данных через такие интерфейсы, как RS485 и Modbus.
Собранные данные затем передаются на платформу мониторинга, где операторы могут просматривать видимость в реальном времени, отслеживать изменения во времени и применять предварительно заданные пороговые значения для выявления условий низкой видимости. Данные с нескольких датчиков также могут быть объединены для мониторинга изменений видимости на различных участках дороги.
Когда видимость достигает определённого уровня предупреждения, система мониторинга может передать информацию на управляемые дорожные знаки (VMS), предупреждающие огни, центры управления дорожным движением и системы экстренного реагирования. Датчик предоставляет измеренные данные о видимости, а подключённые системы используют их для поддержки дорожных предупреждений и решений по безопасности дорожного движения.
Почему мониторинг видимости важен для безопасности на автомагистралях?
Видимость может быстро меняться на автомагистралях, особенно вблизи мостов, горных дорог, долин, подходов к туннелям и водоёмов. Для дорожных операторов задача заключается не просто в том, чтобы знать о наличии тумана, а в том, чтобы знать, где видимость меняется и как быстро она ухудшается. Непрерывный мониторинг видимости обеспечивает локальные полевые измерения для этой цели.
Обнаружение быстрых изменений видимости
Туманные условия могут значительно различаться на коротком расстоянии или в течение короткого периода. Рельеф, ветер, температура и влажность могут создавать локальные изменения видимости, которые могут не отражаться в региональных метеорологических наблюдениях. Непрерывные измерения делают эти изменения видимыми по мере их развития, помогая операторам выявлять участки, где видимость ухудшается.
Поддержка раннего предупреждения
Измеренные данные о видимости можно сравнить с предварительно заданными пороговыми значениями предупреждения. Когда видимость падает ниже определённого уровня, система может сгенерировать оповещение для операторов, чтобы оценить условия и инициировать соответствующий ответ. Это обеспечивает непрерывную базу данных для предупреждений вместо того, чтобы полагаться только на периодические ручные наблюдения.
Предоставление данных для интеллектуальных транспортных систем
Данные о видимости также могут поступать в дорожные метеорологические информационные системы, платформы управления дорожным движением, управляемые дорожные знаки (VMS) и другие интеллектуальные транспортные системы. Базовая цепочка проста: датчик → данные → решение. Датчик обеспечивает полевое измерение, а подключённые системы используют эту информацию для поддержки предупреждений, управления дорожным движением и экстренного реагирования.
Где применяются датчики видимости тумана?
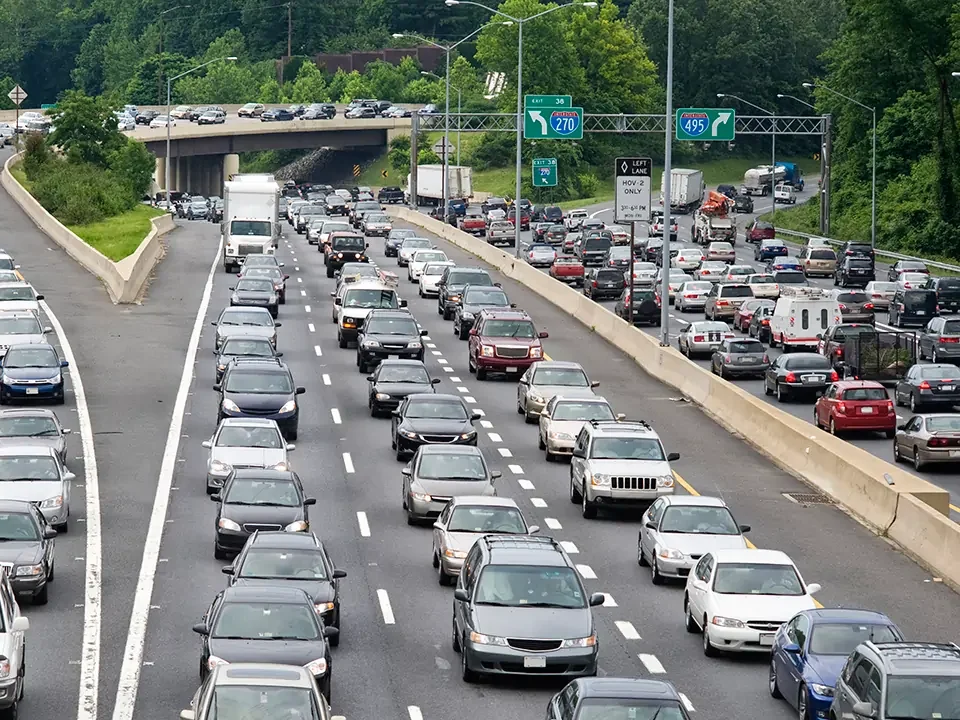
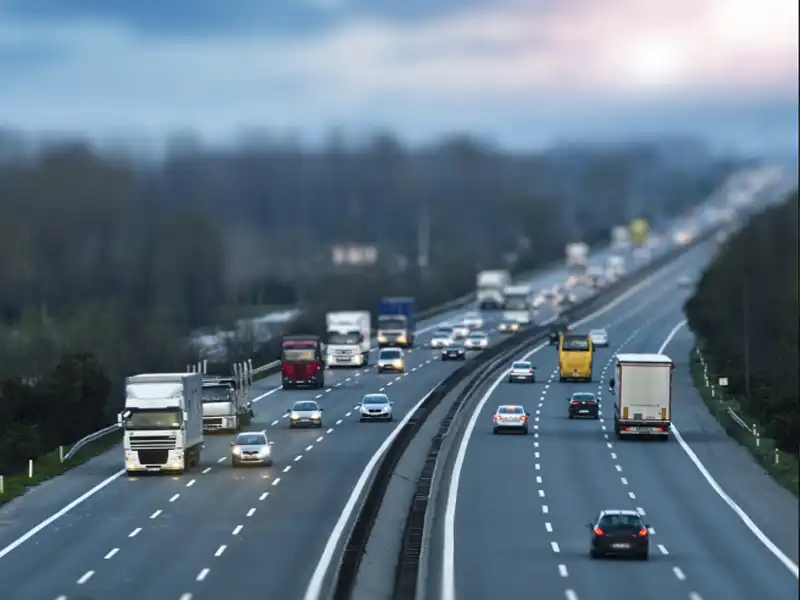
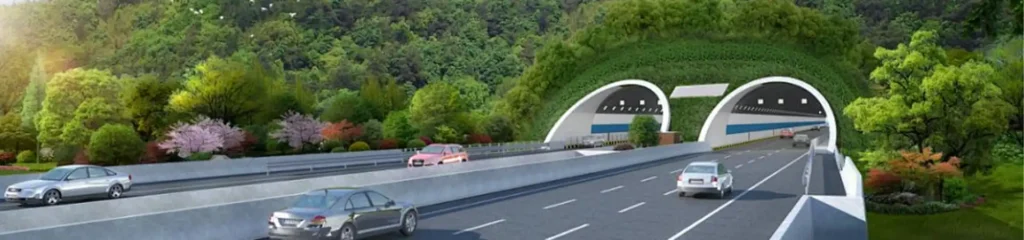
Датчики видимости тумана развёртываются там, где видимость может быстро меняться и где необходимы непрерывные измерения на конкретном участке для дорожных операций. В применении на автомагистралях типичные места включают скоростные дороги, мосты, горные дороги, подходы к туннелям и сети дорожного метеорологического мониторинга.
- Автомагистрали и скоростные дороги — Устанавливаются вдоль участков дорог, подверженных туману или другим условиям низкой видимости. Непрерывные измерения обеспечивают данные о видимости для придорожных предупреждений, управления дорожным движением и оперативного реагирования.
- Мосты и горные дороги — Изменения рельефа, высоты, ветра и влажности могут создавать локальные условия видимости. Датчик обеспечивает измерения с конкретного участка дороги, а не полагается только на метеорологические наблюдения на более широкой территории.
- Входы и выходы туннелей — Быстрые изменения атмосферных условий могут происходить вблизи подходов к туннелям. Измерения видимости могут поддерживать более широкий дорожный метеорологический мониторинг и помогать операторам отслеживать меняющиеся условия вблизи входа или выхода. Они не предназначены для использования в качестве специализированных детекторов дыма в туннелях.
- Дорожные метеорологические информационные системы (RWIS) — Данные о видимости можно объединить с измерениями температуры воздуха, влажности, осадков, ветра и состояния дорожного покрытия для получения более широкой картины дорожной погоды. См. наше руководство [Дорожная метеорологическая информационная система (RWIS)] для получения более подробной информации.
Помимо дорожных применений, датчики видимости тумана также могут развёртываться для метеорологических наблюдений, мониторинга видимости в аэропортах, портовых операций, экологических исследований и других специализированных проектов. Диапазон измерений, требования к установке и коммуникационные интерфейсы следует выбирать в соответствии с применением и условиями на объекте.
Что следует учитывать при выборе датчика видимости тумана?
Для дорожного мониторинга тумана выбор датчика должен основываться не только на точности измерений или диапазоне. Датчик должен соответствовать условиям видимости на объекте, наружной среде, системе мониторинга и требованиям к обслуживанию. Перед сравнением конкретных моделей проверьте эти шесть факторов:
- Диапазон измерений — Сопоставьте диапазон датчика с условиями видимости, ожидаемыми на объекте.
- Принцип измерений — Сравните конструкции прямого рассеяния и трансмиссометра в зависимости от применения, места установки и требований к мониторингу.
- OОптическая защита — Проверьте защиту от конденсации, инея, дождя, снега, пыли и загрязнения оптического окна.
- Класс защиты от окружающей среды — Проверьте рабочую температуру, влажность, защиту корпуса и погодоустойчивость.
- Коммуникационный интерфейс — Подтвердите совместимость с существующими системами RS485, Modbus, RWIS, PLC или регистраторами данных.
- Установка и обслуживание — Учитывайте монтаж, оптическую юстировку, очистку, калибровку и доступность.
Для большинства придорожных проектов эти факторы следует оценивать вместе, а не по отдельности. Подходящий датчик видимости тумана — это тот, который соответствует требованиям к измерениям, условиям на объекте, архитектуре системы и долгосрочному плану обслуживания проекта.
Заключение
Датчик видимости тумана измеряет оптическое рассеяние, а не расстояние напрямую, при этом технология прямого рассеяния обеспечивает практический подход для непрерывного придорожного мониторинга видимости. Его ценность выходит за рамки самого датчика: при интеграции в систему дорожного мониторинга тумана измеренные данные о видимости могут поддерживать предупреждения о низкой видимости, управление дорожным движением и более широкий дорожный метеорологический мониторинг.
Для проектов на автомагистралях, мостах, в туннелях и в области дорожной метеорологии выбор датчика должен соответствовать требуемому диапазону измерений, оптической защите, условиям окружающей среды, требованиям к установке и системному интерфейсу. YanTai Sensor предлагает датчики мониторинга видимости для различных придорожных применений и может обеспечить подбор под конкретный проект с учётом условий площадки и системных требований. Свяжитесь с нами чтобы обсудить ваш проект мониторинга дорожной видимости.