导言
对于高速公路运营方和道路气象监测项目而言,雾不仅是一种天气状况,更是一个快速变化的能见度问题。在高速公路、桥梁、山区道路和隧道入口处,能见度可能在几分钟内骤降,这使得周期性人工观测不足以实现连续监测。雾能见度传感器提供实时能见度数据,使运营方能够识别低能见度状况,并基于实测变化而非仅凭视觉判断做出响应。.
那么,雾能见度传感器是如何工作的?它利用光学技术检测雾滴和其他空气中颗粒物散射的光线,然后处理光信号以估算能见度,通常以气象光学视程(MOR)表示。所得数据可传输至道路雾监测系统,用于实时显示、预警、交通管理,并与更广泛的道路气象监测系统集成。.
本文阐述了雾能见度传感器背后的测量原理、影响路侧测量的因素,以及传感器如何集成到实际高速公路安全应用中。如果您想了解这些设备的基本功能和应用,请参阅[什么是能见度传感器].
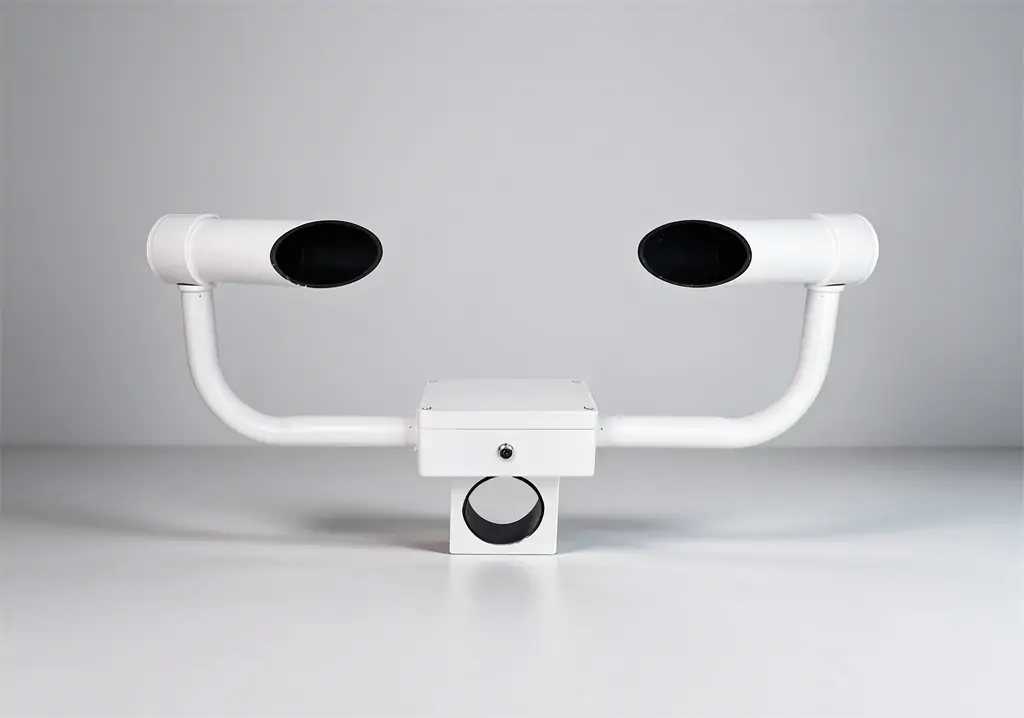
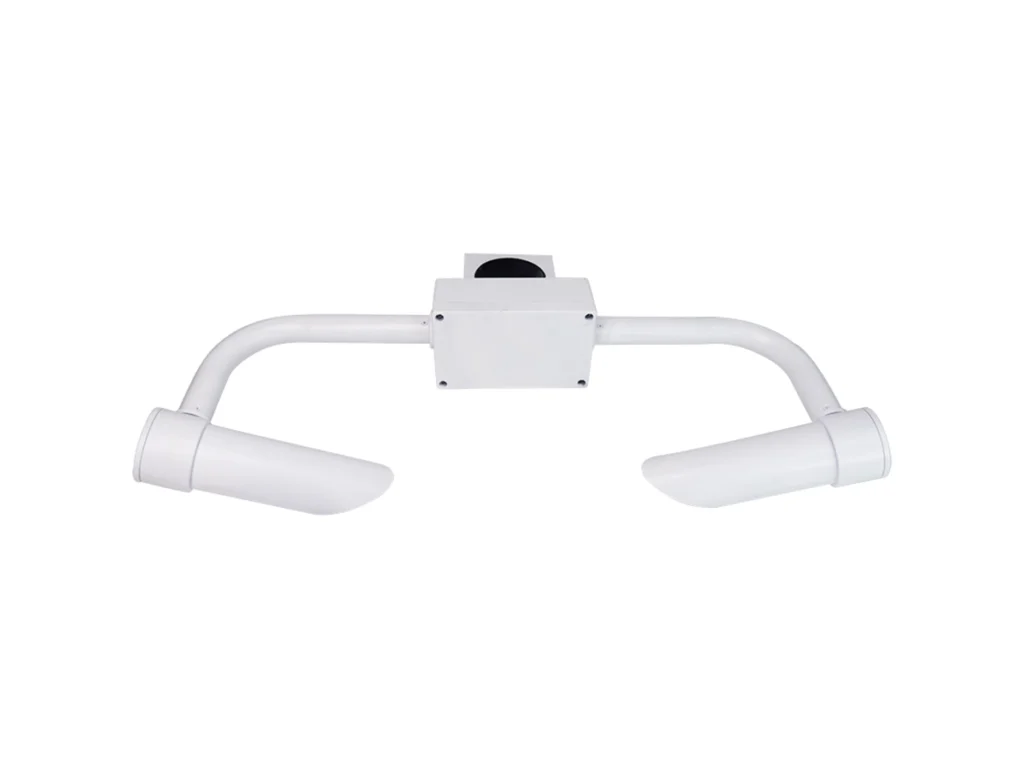
雾能见度传感器如何工作?
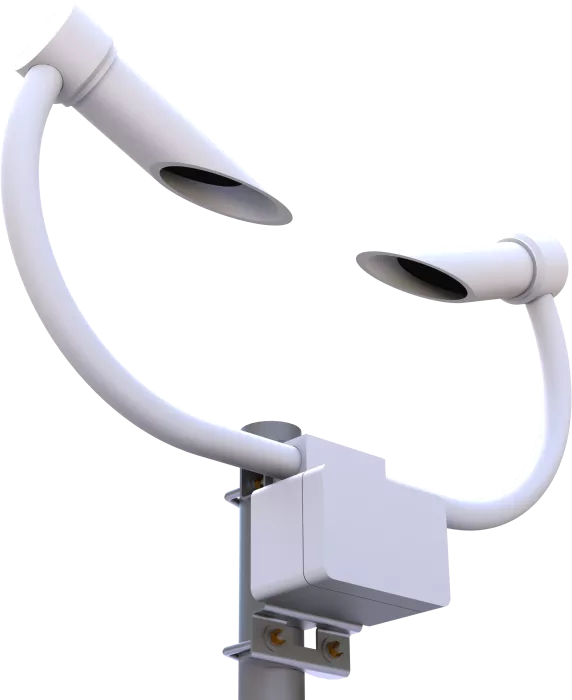
雾能见度传感器 测量 散射光 由悬浮雾滴和其他空气中颗粒物在限定采样体积内散射的光。在典型的前向散射设计中,光学发射器发送受控光束穿过采样体积,而定位在特定角度的接收器检测空气中颗粒物散射的部分光线。测得的散射光被转换为电信号,代表采样大气的光学状况。.
传感器并不直接测量人能看多远。相反,其处理单元利用测得的光学响应来估算大气消光系数(σ),该系数描述大气对光线的衰减强度。传感器随后可基于与Koschmieder定律相关的常见关系,从消光系数推导出气象光学视程(MOR):
MOR ≈ 3 / σ
随着大气消光增加,光线被更强烈地衰减,计算出的MOR减小,表明能见度降低。当消光减小时,MOR增大,表明能见度更好。.
简化而言,测量过程可理解为:
光发射 → 颗粒物散射 → 光信号 → 消光系数 → MOR → 能见度数据
关键在于,雾能见度传感器并不直接测量距离。它测量大气的光学特性,并将所得信号处理为标准化的能见度参数。在评估能见度数据如何生成以及传感器在变化的户外条件下如何表现时,这一区别非常重要。关于能见度测量方式的更详细说明,请参阅我们的[如何衡量可见度].
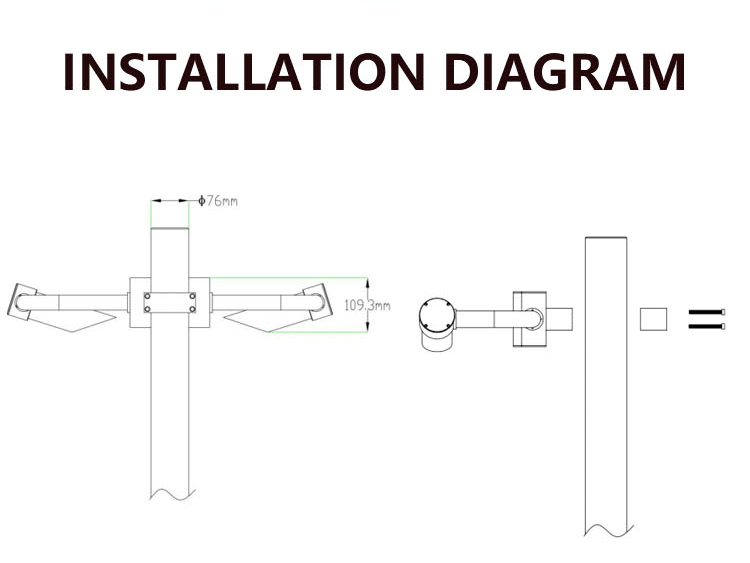
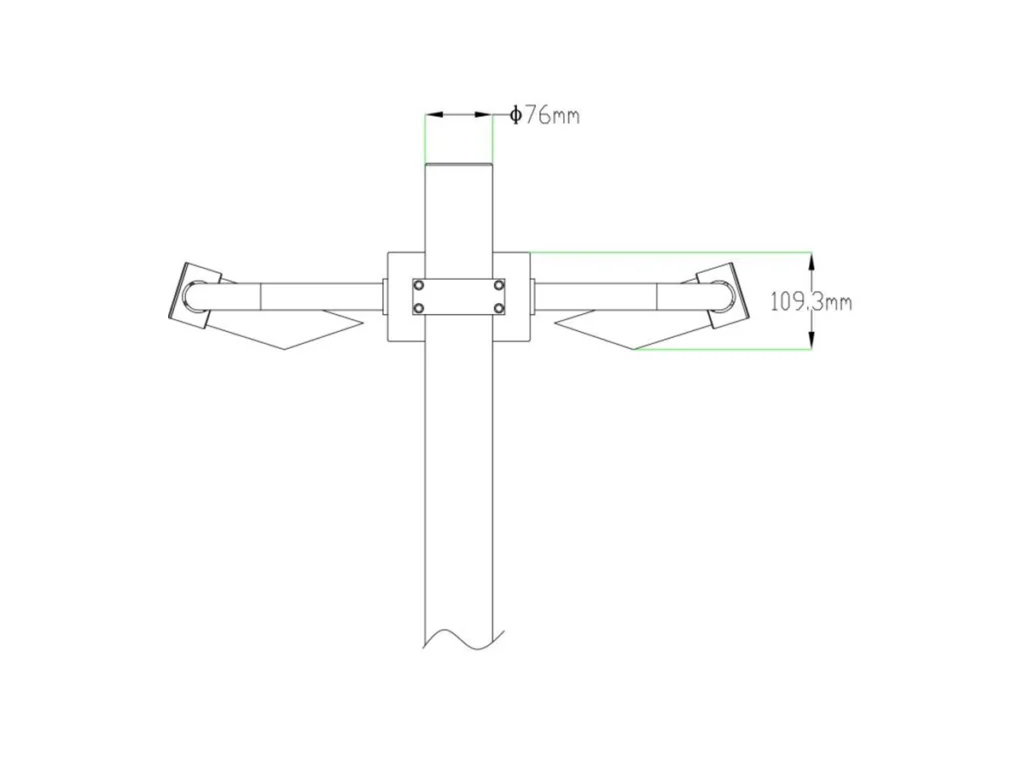
为什么前向散射被广泛用于道路雾监测?
Road fog can vary significantly over short distances, especially around bridges, valleys, mountain roads, and tunnel approaches. For this reason, a road monitoring network often needs multiple measurement points rather than a single visibility instrument covering a long section of roadway. Forward-scatter sensors are well suited to this distributed approach because the optical components can be integrated into a relatively compact instrument and measure visibility within a local sampling volume.To learn more about highway visibility monitoring and how visibility sensors are used in road safety applications, see 公路能见度传感器:道路安全监测应用.
前向散射与透射仪对比
与透射仪的主要区别在于测量配置。透射仪使用分离的发射器和接收器测量限定光路上的光衰减,而前向散射传感器测量局部采样体积内的散射光。这使得两种方法适用于不同的安装需求。.
| 测量方法 | 测量配置 | 道路监测特点 |
| 前向散射 | 测量局部采样体积内的散射光 | 紧凑,适用于分布式监测点 |
| 透射仪 | 测量限定光路上的光衰减 | 需要分离的光学单元和固定测量光路 |
| 后向散射 | 测量向光源方向散射回来的光 | 紧凑,但采用不同的光学几何结构 |
对于高速公路监测而言,前向散射的实际价值在于部署灵活性,而非单纯的更高测量性能。紧凑型传感器可安装在已知局部雾况快速变化的选定位置,其能见度数据可传输至道路雾监测系统,用于连续观测和进一步决策。.
测量技术的选择仍应取决于所需能见度范围、测量环境、安装条件、精度要求和系统架构。前向散射被广泛使用是因为其紧凑配置契合分布式路侧监测的需求,而非因为它普遍优于其他能见度测量方法。.
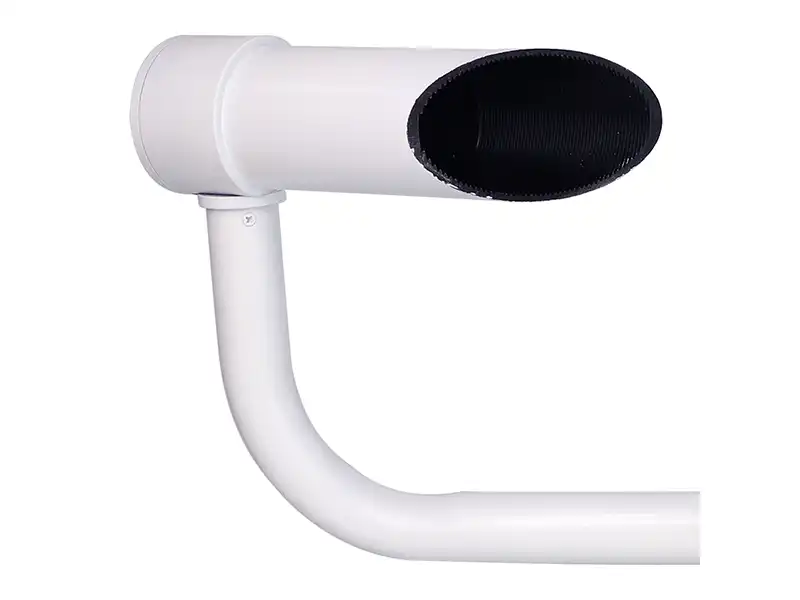
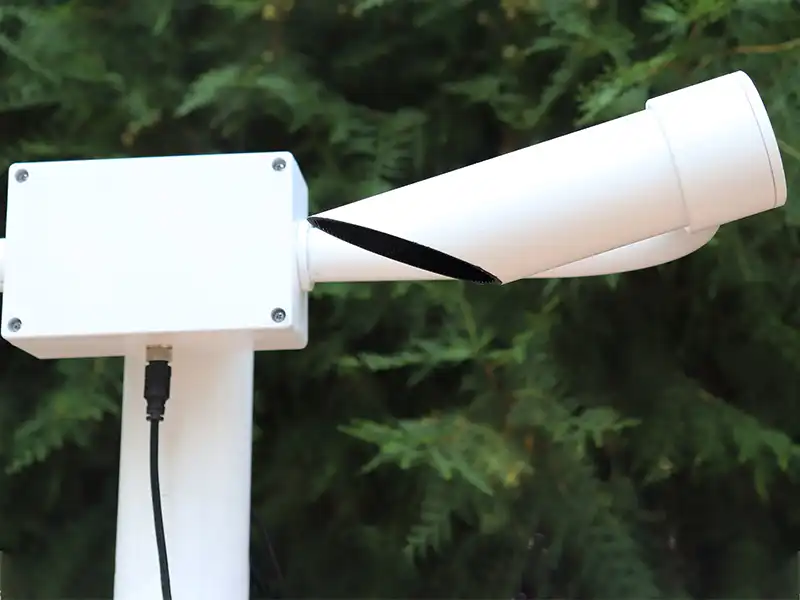
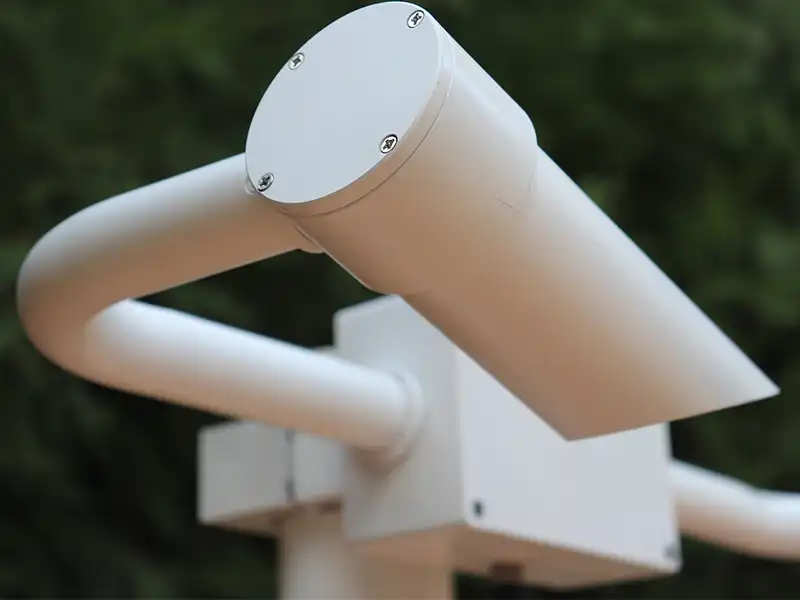
雾能见度传感器内部发生了什么?
路侧雾能见度传感器结合了多个组件,以在变化的天气条件下保持稳定的光学测量。主要部件包括光学发射器、光学接收器、信号处理单元和光学保护系统。每个组件都有特定作用,从产生和检测光信号到处理测量数据和保护光路。.
光学发射器
光学发射器为测量区域提供稳定的光源。其光输出、波长、调制和光束稳定性影响传感器接收到的散射信号质量。对于路侧使用,发射器还需要在温度和天气条件变化时保持一致的性能。.
光学接收器
光学接收器检测来自测量区域的散射光,并将其转换为电信号以供进一步处理。其灵敏度、光学对准、视场角以及抗环境光能力均会影响测量信号的质量。在雾事件期间能见度快速变化时,稳定的接收器尤为重要。.
信号处理单元
信号处理单元将来自接收器的电信号转换为可用的能见度数据。它负责信号调理、滤波、校准和能见度计算,然后通过传感器的通信接口发送结果。该处理过程使传感器能够将测量信号与不需要的波动区分开来,并向监测系统提供一致的能见度值。.
光学保护与加热
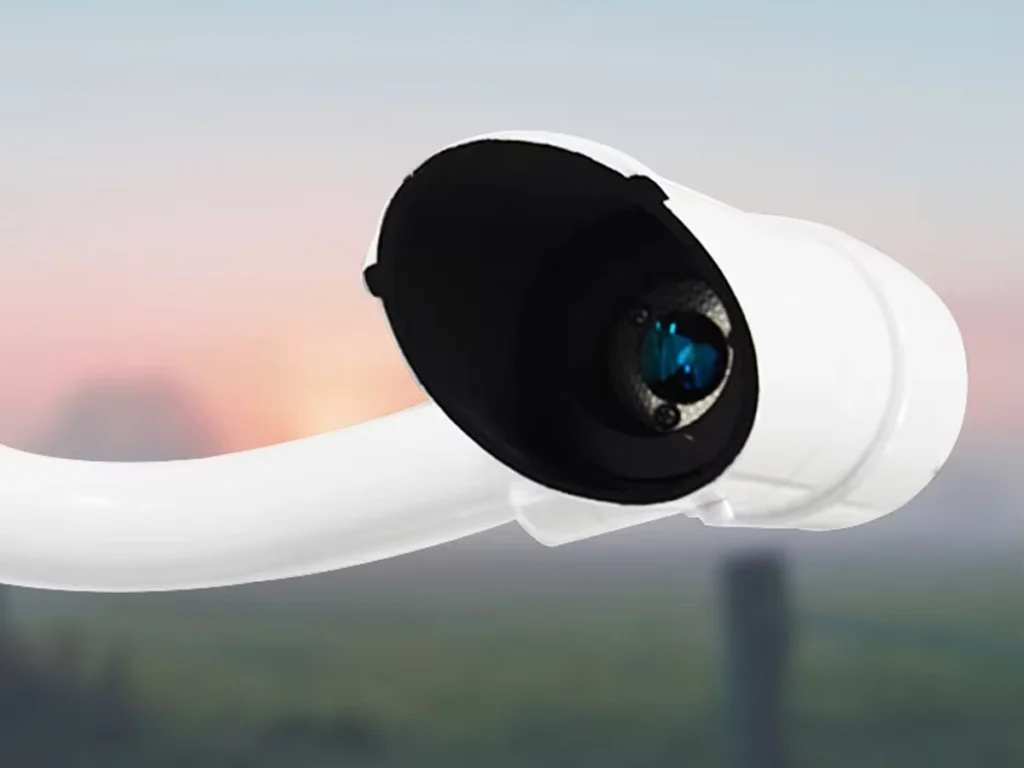
路侧传感器在雨、雪、灰尘、阳光和大幅温度变化的环境中运行,因此保护光路是设计中的重要组成部分。光学窗口上的冷凝、霜冻、水滴或污垢会改变接收信号并影响测量。根据设计不同,可采用防护外壳、光学屏蔽、加热及其他措施,以在户外运行期间保持光路清晰。.
哪些因素会影响雾能见度传感器的精度?
雾能见度传感器测量限定采样体积内的光学条件,因此其读数可能受到局部天气、杂散光、安装条件和光路状态的影响。在评估测量精度和长期性能时,这些因素非常重要。.
环境光与杂散光
阳光、车辆前照灯、闪烁信标和路侧照明可能进入光学接收器并影响测量信号。光学屏蔽、杂散光抑制和信号滤波可以减少这些影响。正确的安装也很重要,尤其是当传感器放置在车道附近或其他强光源附近时。.
天气条件与光学窗口污染
雨、雪、雾、霾、烟、灰尘和道路飞溅可能改变采样体积内的光学条件。这些可能代表能见度降低的真实原因,而光学窗口上的水滴、霜冻、冷凝或灰尘则会额外干扰测量。加热、除雾、屏蔽和定期清洁有助于保持光路清晰。.
安装与维护
传感器应安装在测量体积远离附近结构物、植被、排气口、灰尘源和过度水雾的位置。正确的对准和稳定的安装也很重要,因为不同路段的能见度可能差异很大。定期检查、光学窗口清洁和校准有助于在长期户外运行中保持一致的测量结果。.
雾能见度传感器如何在道路雾监测系统中使用?
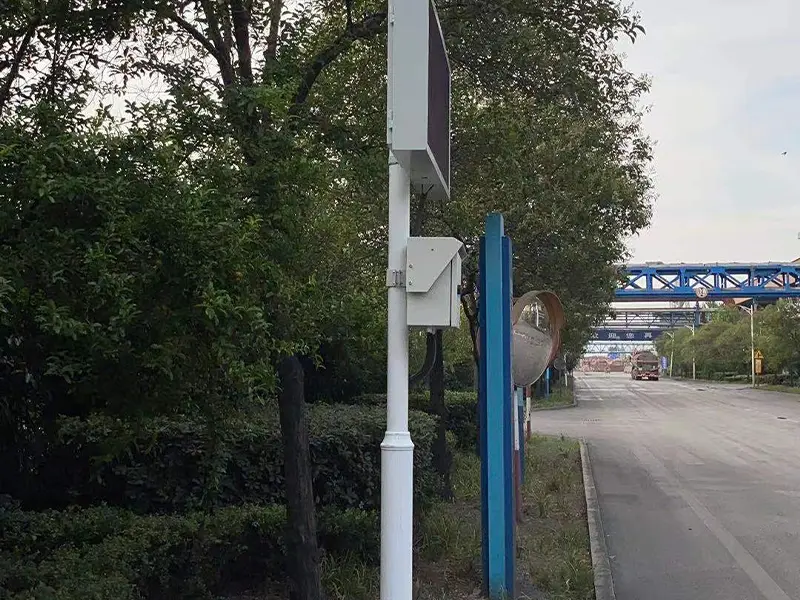
雾能见度传感器在道路雾监测系统中用作现场测量设备。它连续测量道路能见度,在选定的路侧位置提供MOR数据,然后通过RS485和Modbus等接口将测量结果发送至控制器或数据记录仪。.
采集的数据随后传输至监控平台,操作人员可在平台上查看实时能见度、追踪随时间的变化,并应用预设阈值来识别低能见度状况。来自多个传感器的数据还可进行融合,以监测道路不同路段的能见度变化。.
当能见度达到预设的预警级别时,监控系统可将信息传递至可变信息标志(VMS)、警示灯、交通管理中心和应急响应系统。传感器提供实测能见度数据,而所连接的系统则利用这些数据来支持交通预警和道路安全决策。.
为什么能见度监测对公路安全至关重要?
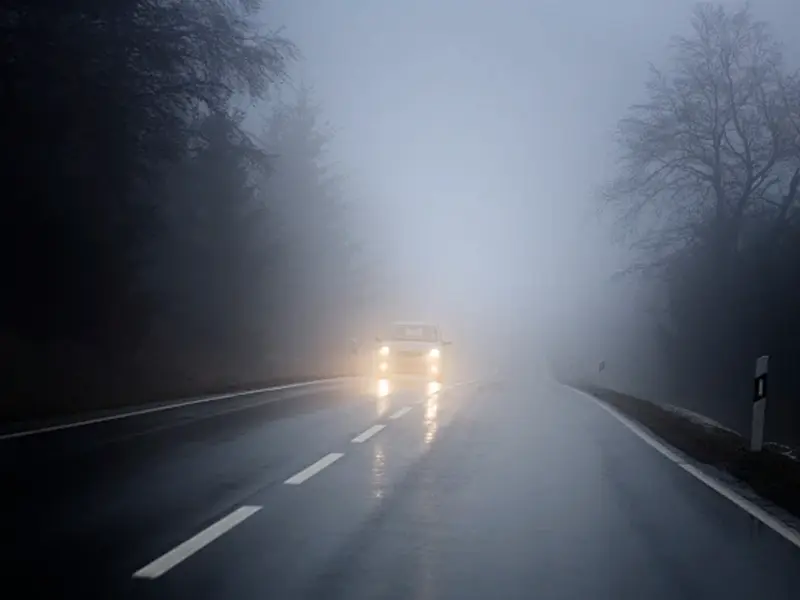
高速公路上能见度可能迅速变化,尤其是在桥梁、山区道路、山谷、隧道出入口及水体附近。对于道路运营方而言,挑战不仅在于得知有雾存在,更在于了解能见度在何处发生变化以及恶化速度有多快。连续能见度监测可为此提供本地化的现场测量数据。.
检测能见度的快速变化
雾情在短距离内或短时间内可能发生显著变化。地形、风、温度和湿度可造成局部能见度变化,而这些变化可能无法在区域气象观测中体现。连续测量使这些变化在发展过程中即可被察觉,帮助运营方识别能见度正在恶化的路段。.
支持早期预警
实测能见度数据可与预设预警阈值进行比较。当能见度降至规定水平以下时,系统可生成警报,供运营方评估状况并启动相应响应。这为预警提供了持续的数据基础,而非仅依赖周期性的人工观测。.
为智能交通系统提供数据
能见度数据还可接入道路气象信息系统、交通管理平台、可变信息标志(VMS)及其他智能交通系统。基本链条简明直接:传感器→数据→决策。传感器提供现场测量,而所连接的系统利用该信息支持预警、交通管控和应急响应。.
雾能见度传感器应用于哪些场景?
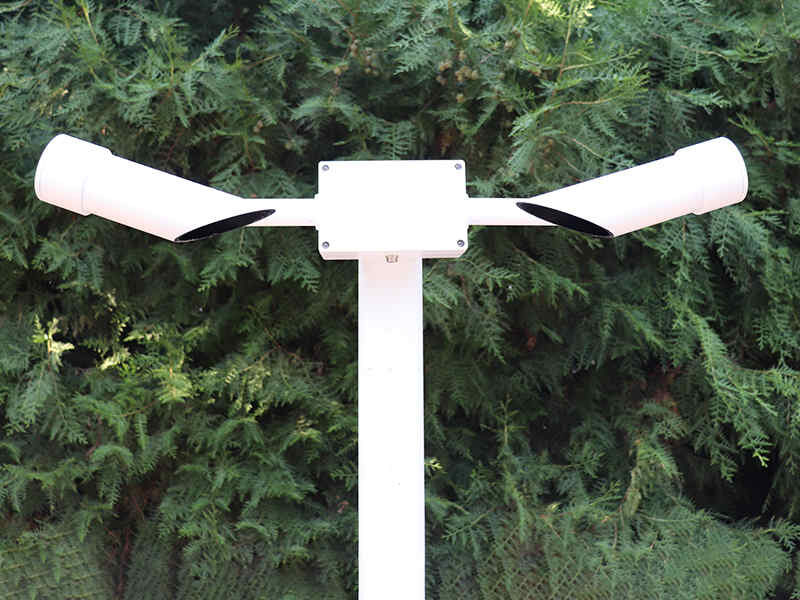
雾能见度传感器部署于能见度可能快速变化且需要连续、特定点位测量以支持道路运营的场所。在公路应用中,典型位置包括高速公路、桥梁、山区道路、隧道出入口及道路气象监测网络。.
- 高速公路和快速路 — 安装于易发雾或其他低能见度状况的路段沿线。连续测量为路侧预警、交通管理和运营响应提供能见度数据。.
- 桥梁和山区道路 — 地形、海拔、风和湿度的变化可造成局部能见度状况。传感器提供特定路段的测量数据,而非仅依赖更大范围的气象观测。.
- 隧道入口和出口 — 隧道出入口附近可能发生大气条件的快速变化。能见度测量可支持更广泛的道路气象监测,并帮助运营方追踪入口或出口附近的条件变化。它们并非用作专用隧道烟雾探测器。.
- 道路气象信息系统(RWIS)— 能见度数据可与气温、湿度、降水、风和路面状况测量数据相结合,提供更全面的道路气象视图。详见我们的[道路气象信息系统(RWIS)]指南。.
除道路应用外,雾能见度传感器还可部署用于气象观测、机场能见度监测、港口运营、环境研究及其他专业项目。测量范围、安装要求和通信接口应根据应用场景和现场条件进行选择。.
选择雾能见度传感器时应考虑哪些因素?
对于道路雾监测,传感器选型不应仅基于测量精度或量程。传感器需匹配现场的能见度条件、户外环境、监测系统和维护要求。在比较具体型号之前,请检查以下六个因素:
- 测量范围 — 使传感器量程与现场预期的能见度条件相匹配。.
- 测量原理 — 根据应用场景、安装空间和监测要求,比较前向散射式和透射式设计。.
- O光学防护 — 检查对冷凝、霜冻、雨、雪、灰尘及光学窗口污染的防护能力。.
- 环境防护等级 — 核实工作温度、湿度、外壳防护及耐候性。.
- 通信接口 — 确认与现有RS485、Modbus、RWIS、PLC或数据采集系统的兼容性。.
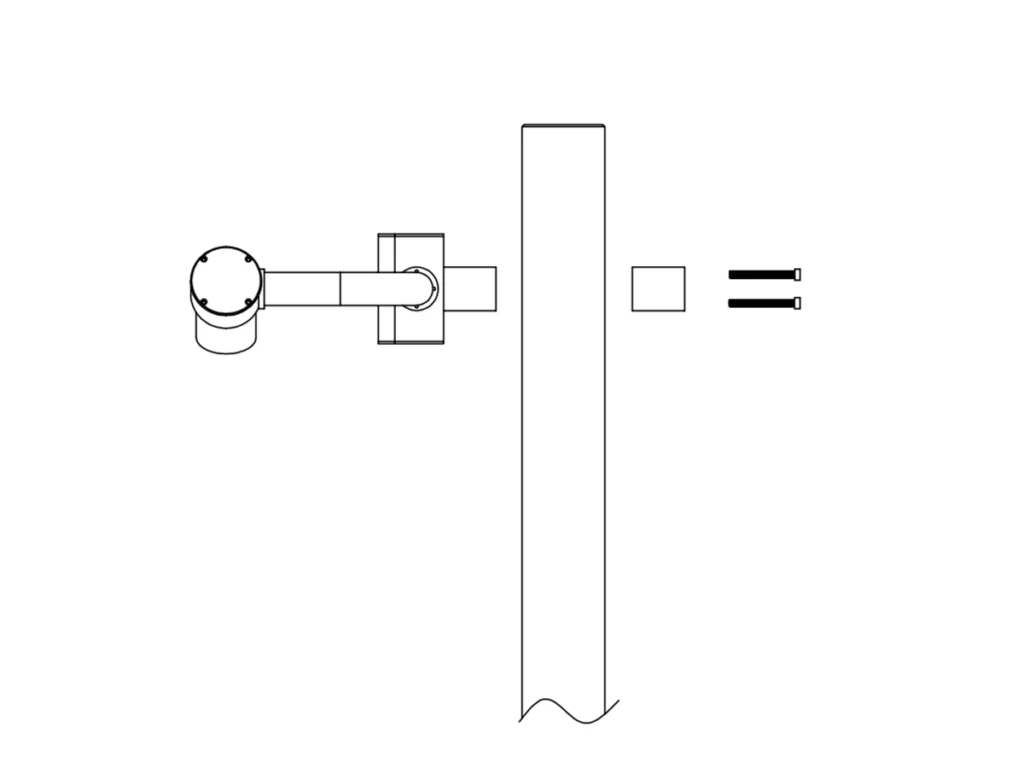
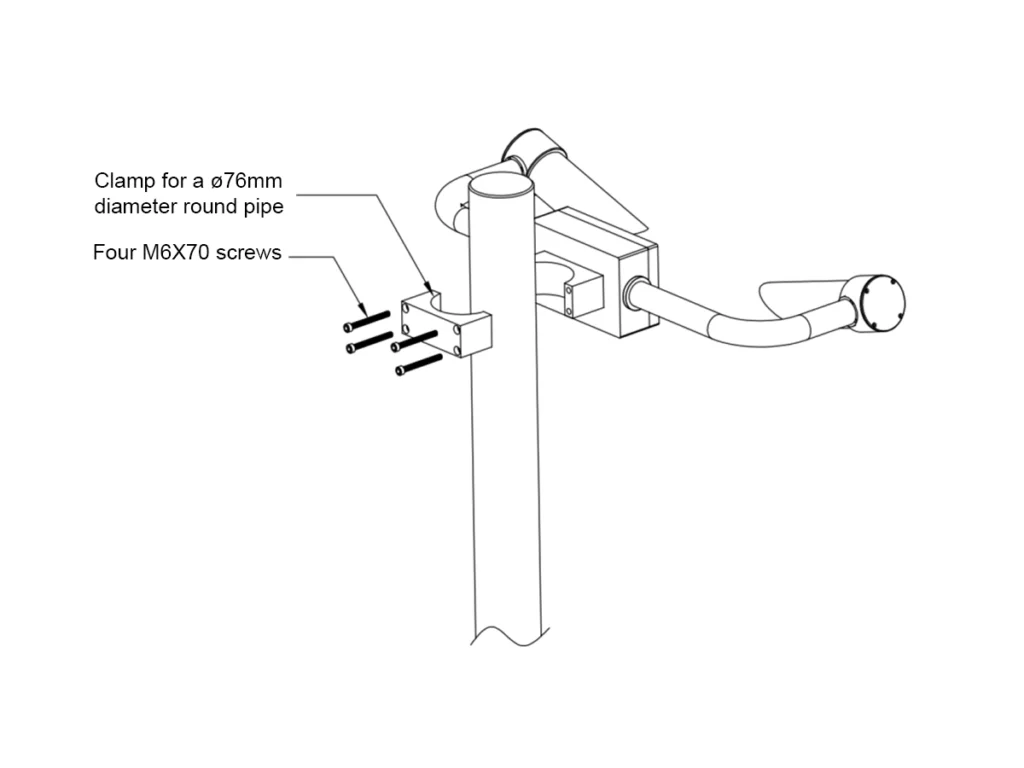
- 安装与维护 — 考虑安装方式、光学对准、清洁、校准及可及性。.
对于大多数路侧项目,这些因素应综合考虑而非单独评估。合适的雾能见度传感器应契合项目的测量要求、现场条件、系统架构和长期维护计划。.
结论
雾能见度传感器测量的是光学散射而非直接测量距离,前向散射技术为连续路侧能见度监测提供了实用方案。其价值超越传感器本身:当集成到道路雾监测系统中时,实测能见度数据可支持低能见度预警、交通管理和更广泛的道路气象监测。.
对于高速公路、桥梁、隧道和道路气象项目,传感器选型应匹配所需的测量范围、光学防护、环境条件、安装要求和系统接口。YanTai Sensor 提供适用于不同路侧应用的能见度监测传感器,并可根据现场条件和系统要求支持项目定制选型。. 联系我们 讨论您的道路能见度监测项目。.