Introduction
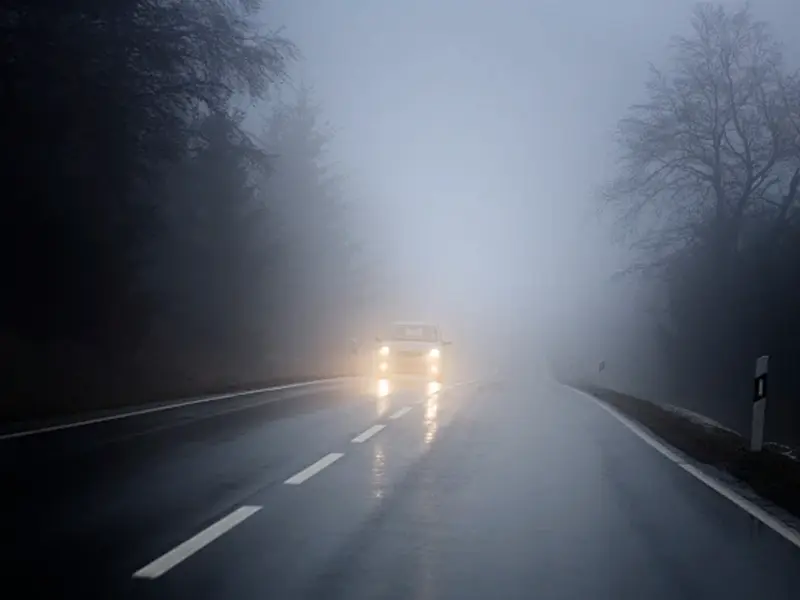
Pour les exploitants autoroutiers et les projets de surveillance météoroutière, le brouillard n'est pas seulement une condition météorologique, mais aussi un problème de visibilité en évolution rapide. La visibilité peut chuter en quelques minutes sur les autoroutes, les ponts, les routes de montagne et les abords des tunnels, ce qui rend l'observation manuelle périodique insuffisante pour une surveillance continue. Un capteur de visibilité par brouillard fournit des données de visibilité en temps réel, permettant aux exploitants d'identifier les conditions de faible visibilité et de réagir en fonction des changements mesurés plutôt que du seul jugement visuel.
Alors, comment fonctionne un capteur de visibilité par brouillard ? Il utilise une technologie optique pour détecter la lumière diffusée par les gouttelettes de brouillard et d'autres particules en suspension dans l'air, puis traite le signal optique pour estimer la visibilité, généralement exprimée en Portée Optique Météorologique (MOR). Les données résultantes peuvent être transmises à un système de surveillance du brouillard routier pour l'affichage en temps réel, l'alerte, la gestion du trafic et l'intégration avec des systèmes plus larges de surveillance météoroutière.
Cet article explique le principe de mesure des capteurs de visibilité par brouillard, les facteurs qui affectent les mesures en bord de route, et comment le capteur est intégré dans des applications pratiques de sécurité autoroutière.Si vous souhaitez comprendre la fonction de base et les applications de ces dispositifs, voir [Qu'est-ce qu'un capteur de visibilité].
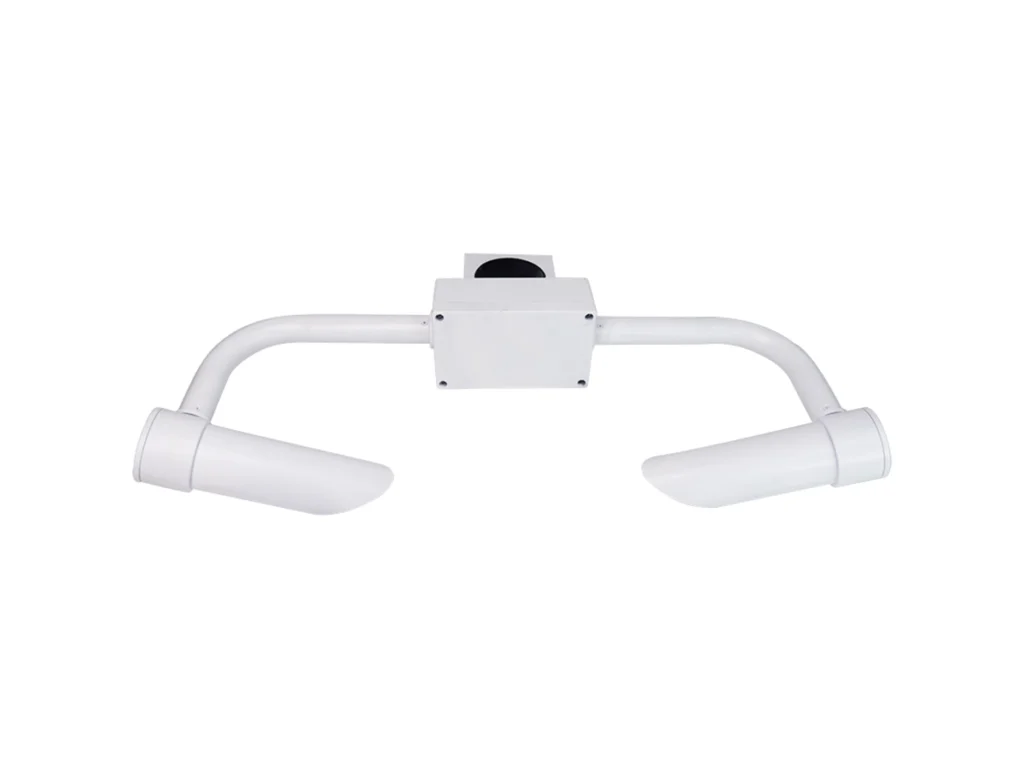
Comment fonctionne un capteur de visibilité par brouillard ?
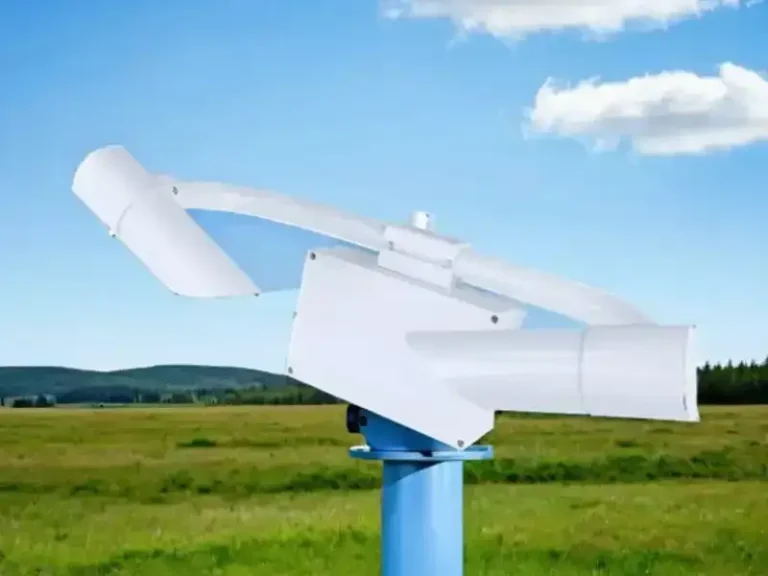
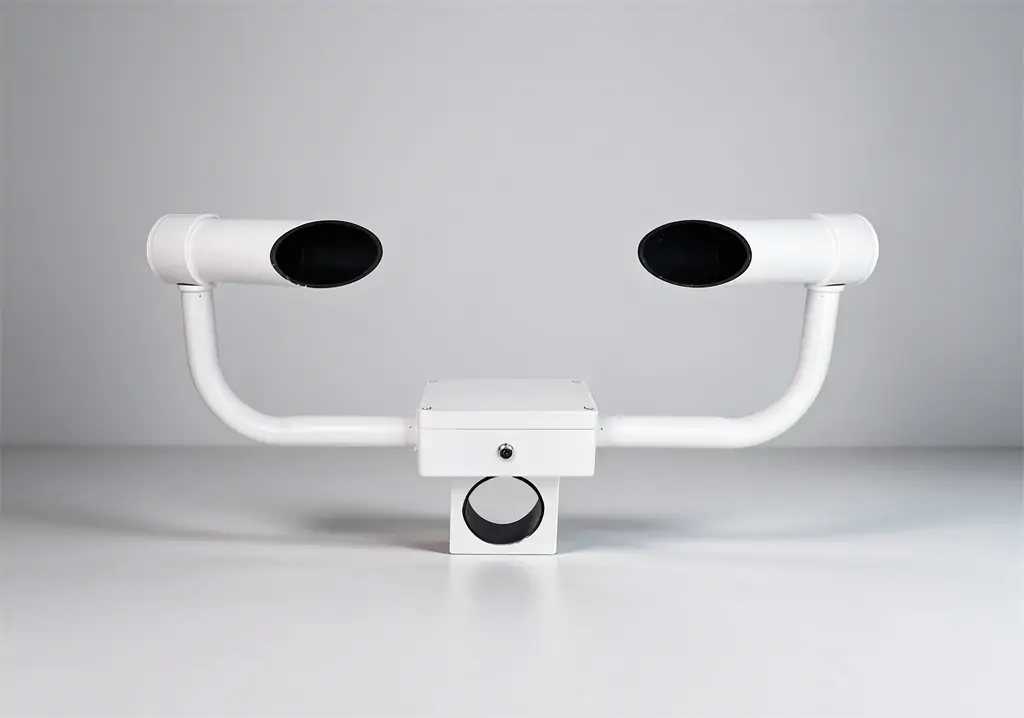
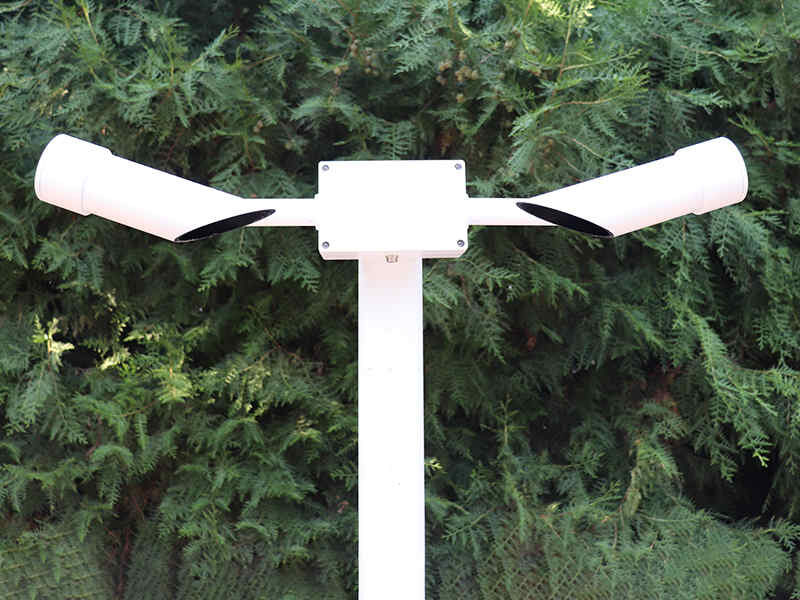
Un capteur de visibilité par brouillard mesure la lumière diffusée par les gouttelettes de brouillard en suspension et d'autres particules en suspension dans l'air au sein d'un volume d'échantillonnage défini. Dans une conception typique à diffusion avant, un émetteur optique envoie un faisceau lumineux contrôlé à travers le volume d'échantillonnage, tandis qu'un récepteur positionné à un angle spécifique détecte une partie de la lumière diffusée par les particules dans l'air. La lumière diffusée mesurée est convertie en un signal électrique qui représente l'état optique de l'atmosphère échantillonnée.
Le capteur ne mesure pas directement la distance à laquelle une personne peut voir. Au lieu de cela, son unité de traitement utilise la réponse optique mesurée pour estimer le coefficient d'extinction atmosphérique (σ), qui décrit la force avec laquelle l'atmosphère atténue la lumière. Le capteur peut ensuite dériver la Portée Optique Météorologique (MOR) à partir du coefficient d'extinction selon la relation communément associée à la loi de Koschmieder :
MOR ≈ 3 / σ
Lorsque l'extinction atmosphérique augmente, la lumière est atténuée plus fortement et la MOR calculée diminue, indiquant une visibilité plus faible. Lorsque l'extinction diminue, la MOR augmente, indiquant une meilleure visibilité.
Sous forme simplifiée, le processus de mesure peut être compris comme suit :
Émission de lumière → Diffusion par les particules → Signal optique → Coefficient d'extinction → MOR → Données de visibilité
Le point clé est qu'un capteur de visibilité par brouillard ne mesure pas directement une distance. Il mesure les propriétés optiques de l'atmosphère et traite le signal résultant en un paramètre de visibilité normalisé. Cette distinction est importante lors de l'évaluation de la manière dont les données de visibilité sont générées et de la performance du capteur dans des conditions extérieures changeantes.Pour une explication plus large de la façon dont la visibilité est mesurée, consultez notre guide sur [Comment la visibilité est-elle mesurée ?].
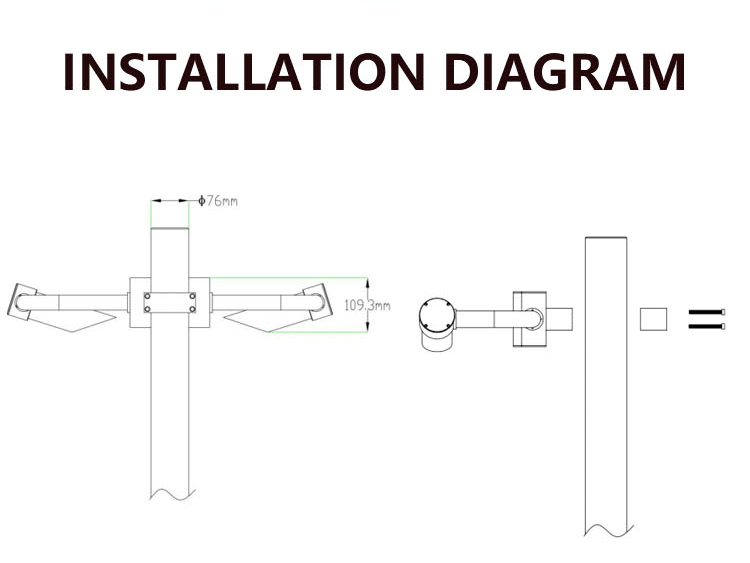
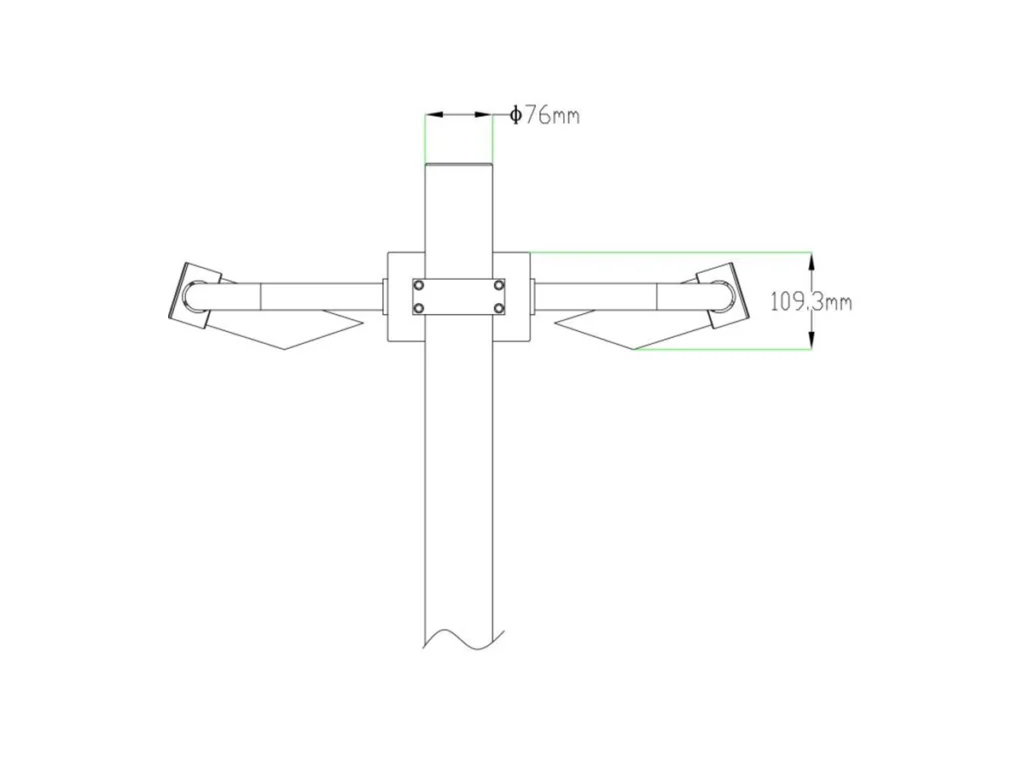
Pourquoi la diffusion avant est-elle largement utilisée pour la surveillance du brouillard routier ?
Road fog can vary significantly over short distances, especially around bridges, valleys, mountain roads, and tunnel approaches. For this reason, a road monitoring network often needs multiple measurement points rather than a single visibility instrument covering a long section of roadway. Forward-scatter sensors are well suited to this distributed approach because the optical components can be integrated into a relatively compact instrument and measure visibility within a local sampling volume.To learn more about highway visibility monitoring and how visibility sensors are used in road safety applications, see Capteur de visibilité autoroutière : applications pour la surveillance de la sécurité routière.
Diffusion avant vs. Transmissomètre
La principale différence avec un transmissomètre réside dans la configuration de mesure. Un transmissomètre utilise un émetteur et un récepteur séparés pour mesurer l'atténuation de la lumière sur un trajet optique défini, tandis qu'un capteur à diffusion avant mesure la lumière diffusée au sein d'un volume d'échantillonnage localisé. Cela rend les deux méthodes adaptées à des exigences d'installation différentes.
| Méthode de mesure | Configuration de mesure | Caractéristique de surveillance routière |
| Diffusion avant | Mesure la lumière diffusée au sein d'un volume d'échantillonnage local | Compact et adapté aux points de surveillance distribués |
| Transmissomètre | Mesure l'atténuation de la lumière sur un trajet optique défini | Nécessite des unités optiques séparées et un trajet de mesure fixe |
| Rétrodiffusion | Mesure la lumière diffusée en retour vers la source | Compact, mais utilise une géométrie optique différente |
Pour la surveillance autoroutière, la valeur pratique de la diffusion avant réside donc dans la flexibilité de déploiement plutôt que dans une simple performance de mesure supérieure. Un capteur compact peut être installé à des emplacements sélectionnés où les conditions de brouillard local sont connues pour changer rapidement, et ses données de visibilité peuvent être transmises à un système de surveillance du brouillard routier pour une observation continue et une prise de décision ultérieure.
Le choix de la technologie de mesure doit toujours dépendre de la plage de visibilité requise, de l'environnement de mesure, des conditions d'installation, des exigences de précision et de l'architecture du système. La diffusion avant est largement utilisée parce que sa configuration compacte répond aux besoins de la surveillance distribuée en bord de route, et non parce qu'elle est universellement supérieure aux autres méthodes de mesure de la visibilité.
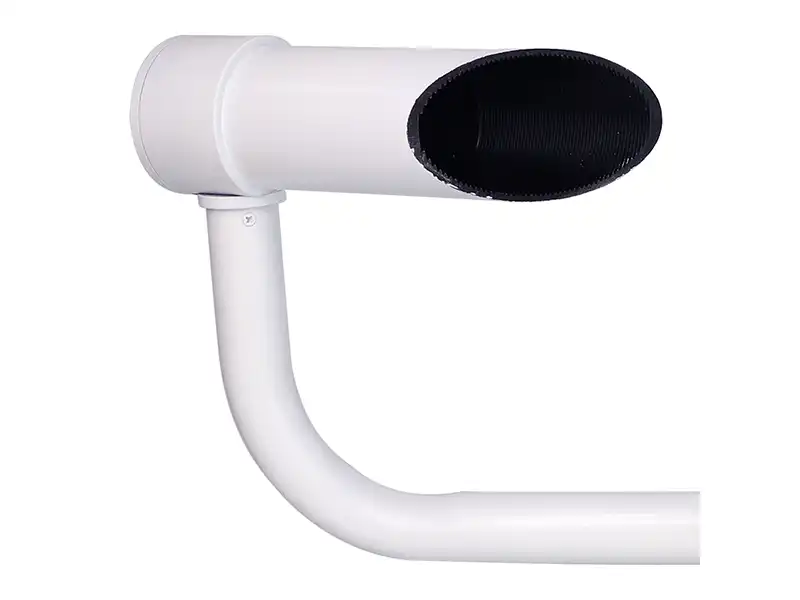
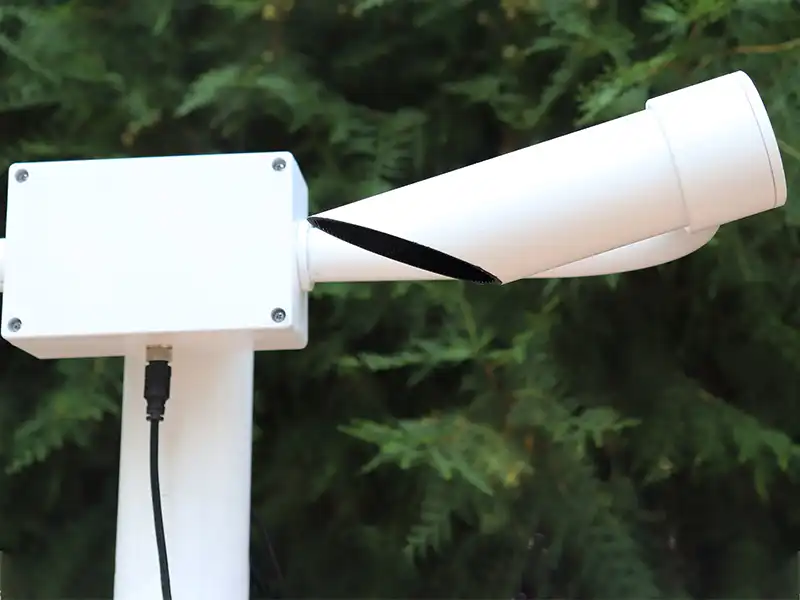
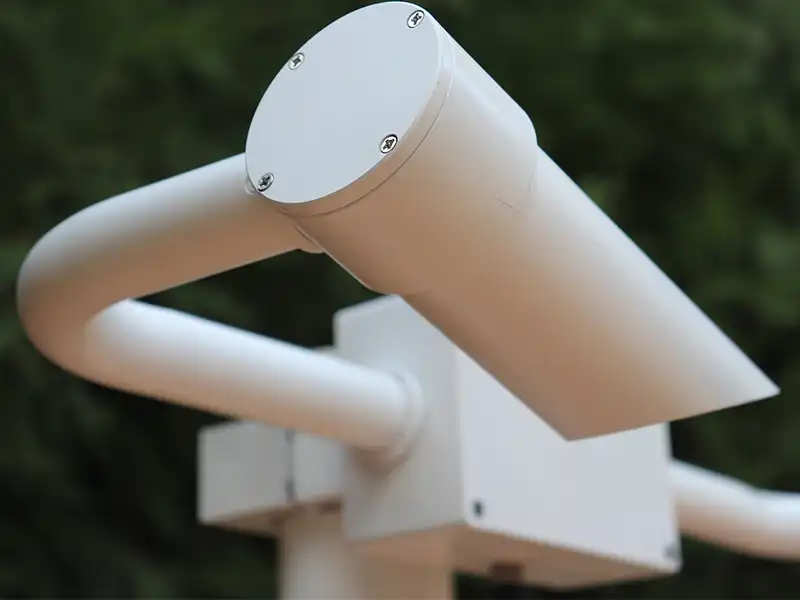
Que se passe-t-il à l'intérieur d'un capteur de visibilité par brouillard ?
Un capteur de visibilité par brouillard en bord de route combine plusieurs composants pour maintenir des mesures optiques stables dans des conditions météorologiques changeantes. Les principales parties comprennent l'émetteur optique, le récepteur optique, l'unité de traitement du signal et le système de protection optique. Chaque composant a un rôle spécifique, de la génération et de la détection du signal optique au traitement de la mesure et à la protection du trajet optique.
Émetteur optique
L'émetteur optique fournit une source lumineuse stable pour la zone de mesure. Sa puissance lumineuse, sa longueur d'onde, sa modulation et la stabilité de son faisceau affectent la qualité du signal diffusé reçu par le capteur. Pour une utilisation en bord de route, l'émetteur doit également maintenir des performances constantes lorsque la température et les conditions météorologiques changent.
Récepteur optique
Le récepteur optique détecte la lumière diffusée provenant de la zone de mesure et la convertit en un signal électrique pour un traitement ultérieur. Sa sensibilité, son alignement optique, son champ de vision et sa résistance à la lumière ambiante influencent tous la qualité du signal mesuré. Un récepteur stable est particulièrement important lorsque la visibilité change rapidement lors d'épisodes de brouillard.
Unité de traitement du signal
L'unité de traitement du signal convertit le signal électrique du récepteur en données de visibilité exploitables. Elle assure le conditionnement du signal, le filtrage, l'étalonnage et le calcul de la visibilité avant d'envoyer le résultat via l'interface de communication du capteur. Ce traitement permet au capteur de distinguer le signal de mesure des variations indésirables et de fournir une valeur de visibilité cohérente au système de surveillance.
Protection optique et chauffage
Les capteurs en bord de route fonctionnent sous la pluie, la neige, la poussière, la lumière du soleil et de grandes variations de température, de sorte que la protection du trajet optique constitue un élément important de la conception. La condensation, le givre, les gouttelettes d'eau ou la saleté sur la fenêtre optique peuvent modifier le signal reçu et affecter la mesure. Selon la conception, des boîtiers de protection, un blindage optique, un chauffage et d'autres mesures peuvent être utilisés pour maintenir le trajet optique dégagé lors du fonctionnement en extérieur.
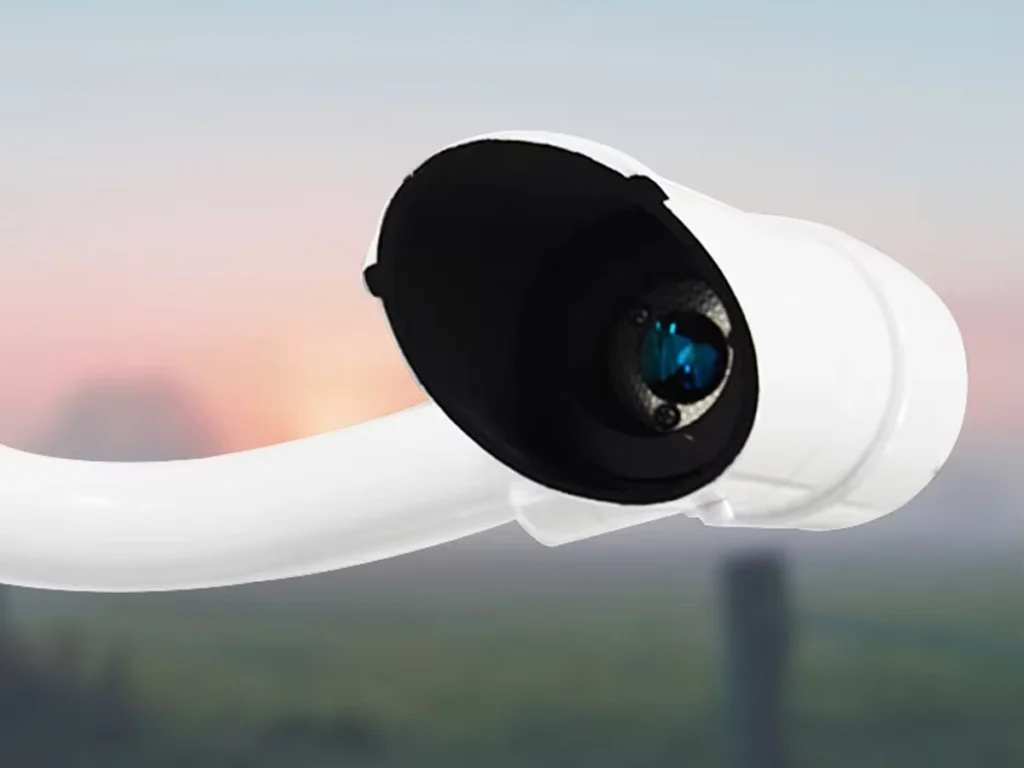
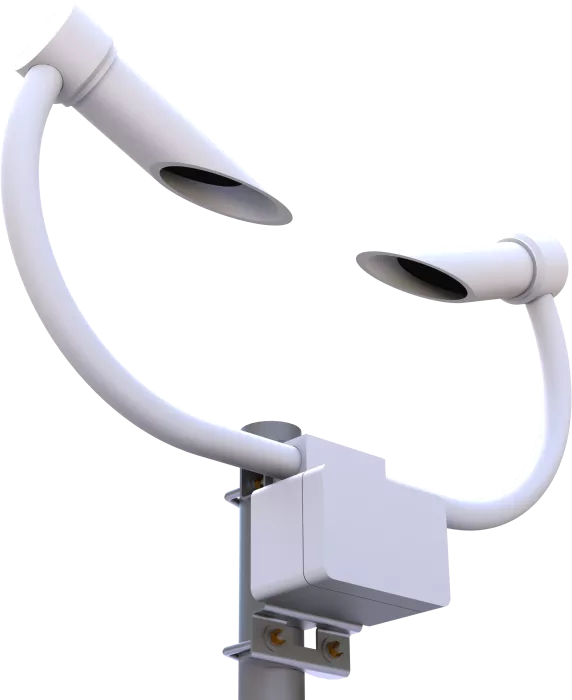
Qu'est-ce qui peut affecter la précision d'un capteur de visibilité par brouillard ?
Un capteur de visibilité par brouillard mesure les conditions optiques dans un volume d'échantillonnage défini, de sorte que ses lectures peuvent être affectées par les conditions météorologiques locales, la lumière indésirable, les conditions d'installation et l'état du trajet optique. Ces facteurs sont importants lors de l'évaluation de la précision de mesure et de la performance à long terme.
Lumière ambiante et lumière parasite
La lumière du soleil, les phares de véhicules, les feux clignotants et l'éclairage en bord de route peuvent pénétrer dans le récepteur optique et affecter le signal mesuré. Le blindage optique, la suppression de la lumière parasite et le filtrage du signal peuvent réduire ces effets. Une installation appropriée est également importante, en particulier lorsque le capteur est placé près de voies de circulation ou d'autres sources lumineuses intenses.
Conditions météorologiques et contamination de la fenêtre optique
La pluie, la neige, le brouillard, la brume, la fumée, la poussière et les projections routières peuvent modifier les conditions optiques dans le volume d'échantillonnage. Celles-ci peuvent représenter des causes réelles de réduction de la visibilité, tandis que les gouttelettes d'eau, le givre, la condensation ou la poussière sur la fenêtre optique peuvent en outre interférer avec la mesure. Le chauffage, la désembuage, le blindage et un nettoyage régulier peuvent aider à maintenir le trajet optique dégagé.
Installation et entretien
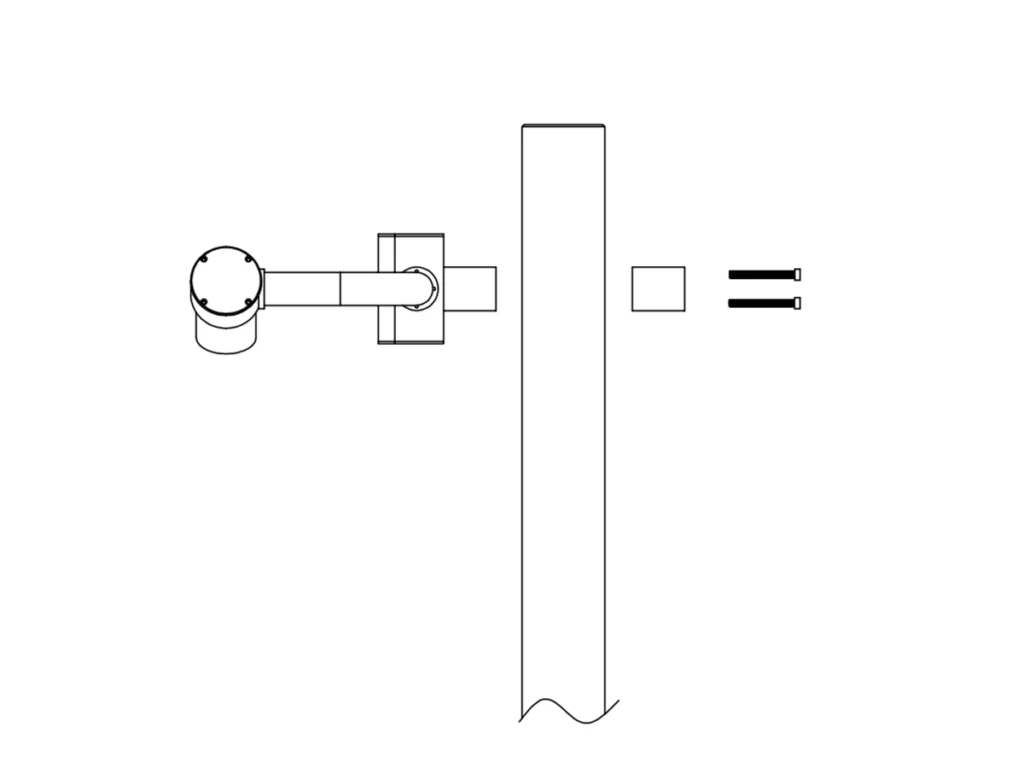
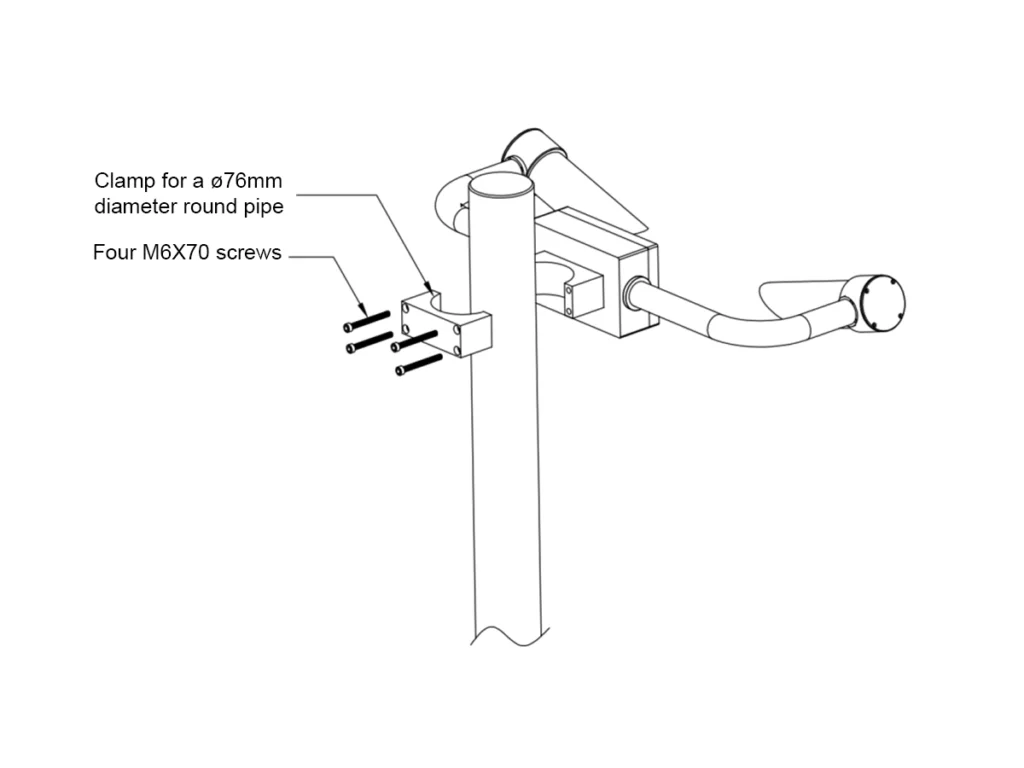
Le capteur doit être installé là où le volume de mesure est dégagé de structures proches, de végétation, de sorties d'échappement, de sources de poussière et de projections d'eau excessives. Un alignement correct et un montage stable sont également importants car la visibilité peut varier considérablement entre différentes sections de route. Une inspection régulière, le nettoyage de la fenêtre optique et l'étalonnage aident à maintenir des mesures cohérentes lors d'un fonctionnement en extérieur à long terme.
Comment un capteur de visibilité par brouillard est-il utilisé dans un système de surveillance du brouillard routier ?
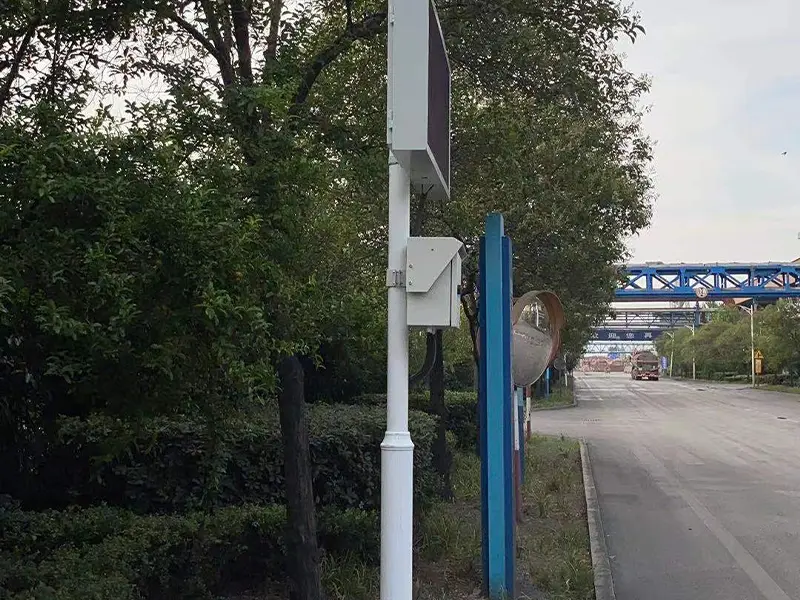
Un capteur de visibilité par brouillard est utilisé comme dispositif de mesure sur le terrain dans un système de surveillance du brouillard routier. Il mesure en continu la visibilité routière et fournit des données MOR à des emplacements sélectionnés en bord de route, puis envoie les mesures à un contrôleur ou un enregistreur de données via des interfaces telles que RS485 et Modbus.
Les données collectées sont ensuite transmises à une plateforme de surveillance, où les opérateurs peuvent consulter la visibilité en temps réel, suivre son évolution dans le temps et appliquer des seuils prédéfinis pour identifier les conditions de faible visibilité. Les données de plusieurs capteurs peuvent également être combinées pour surveiller les variations de visibilité sur différentes sections d'une route.
Lorsque la visibilité atteint un niveau d'alerte défini, le système de surveillance peut transmettre l'information aux Panneaux à Messages Variables (PMV), aux feux d'avertissement, aux centres de gestion du trafic et aux systèmes d'intervention d'urgence. Le capteur fournit les données de visibilité mesurées, tandis que les systèmes connectés les utilisent pour appuyer les avertissements routiers et les décisions en matière de sécurité routière.
Pourquoi la surveillance de la visibilité est-elle importante pour la sécurité routière ?
La visibilité peut changer rapidement sur les autoroutes, en particulier autour des ponts, des routes de montagne, des vallées, des abords de tunnels et des plans d'eau. Pour les exploitants routiers, le défi ne consiste pas simplement à savoir que du brouillard est présent, mais à savoir où la visibilité change et à quelle vitesse elle se détériore. La surveillance continue de la visibilité fournit des mesures de terrain localisées à cette fin.
Détecter les changements rapides de visibilité
Les conditions de brouillard peuvent varier considérablement sur une courte distance ou en peu de temps. Le terrain, le vent, la température et l'humidité peuvent créer des variations localisées de visibilité qui peuvent ne pas être reflétées dans les observations météorologiques régionales. Les mesures continues rendent ces changements visibles au fur et à mesure qu'ils se développent, aidant les opérateurs à identifier les sections où la visibilité se détériore.
Soutenir l'alerte précoce
Les données de visibilité mesurées peuvent être comparées à des seuils d'alerte prédéfinis. Lorsque la visibilité descend en dessous d'un niveau spécifié, le système peut générer une alerte permettant aux opérateurs d'évaluer les conditions et de déclencher la réponse appropriée. Cela fournit une base de données continue pour les avertissements au lieu de s'appuyer uniquement sur une observation manuelle périodique.
Fournir des données pour les systèmes de transport intelligents
Les données de visibilité peuvent également alimenter les systèmes d'information météoroutière, les plateformes de gestion du trafic, les Panneaux à Messages Variables (PMV) et d'autres systèmes de transport intelligents. La chaîne de base est simple : capteur → données → décision. Le capteur fournit la mesure de terrain, tandis que les systèmes connectés utilisent cette information pour appuyer les avertissements, le contrôle du trafic et l'intervention d'urgence.
Où sont utilisés les capteurs de visibilité pour le brouillard ?
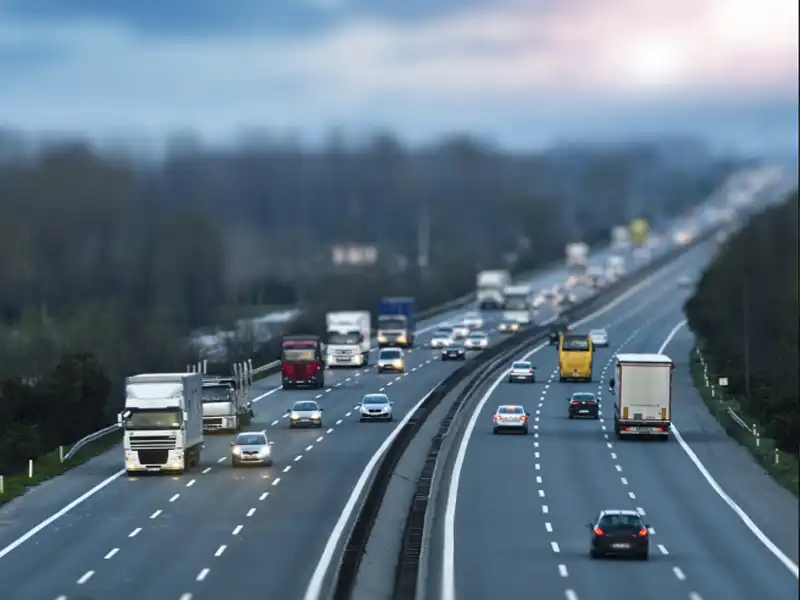
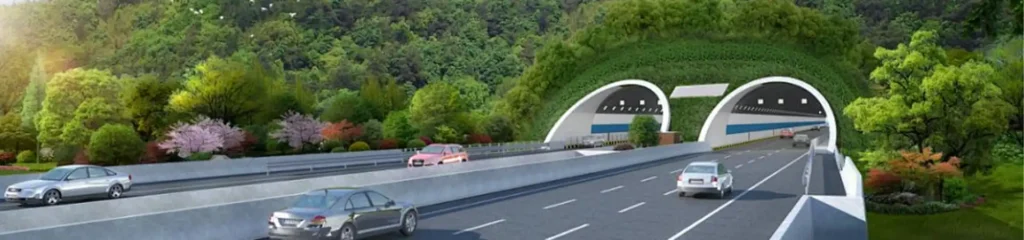
Les capteurs de visibilité pour le brouillard sont déployés là où la visibilité peut changer rapidement et où des mesures continues et spécifiques au site sont nécessaires pour les opérations routières. Dans les applications autoroutières, les emplacements typiques incluent les voies express, les ponts, les routes de montagne, les abords de tunnels et les réseaux de surveillance météoroutière.
- Autoroutes et voies express — Installés le long des sections routières sujettes au brouillard ou à d'autres conditions de faible visibilité. Les mesures continues fournissent des données de visibilité pour les avertissements en bord de route, la gestion du trafic et la réponse opérationnelle.
- Ponts et routes de montagne — Les changements de terrain, d'altitude, de vent et d'humidité peuvent créer des conditions de visibilité localisées. Un capteur fournit des mesures à partir de la section routière spécifique plutôt que de s'appuyer uniquement sur des observations météorologiques à plus grande échelle.
- Entrées et sorties de tunnels — Des changements rapides des conditions atmosphériques peuvent se produire aux abords des tunnels. Les mesures de visibilité peuvent soutenir une surveillance météoroutière plus large et aider les opérateurs à suivre l'évolution des conditions près de l'entrée ou de la sortie. Elles ne sont pas destinées à servir de détecteurs de fumée dédiés aux tunnels.
- Systèmes d'information météoroutière (RWIS) — Les données de visibilité peuvent être combinées avec la température de l'air, l'humidité, les précipitations, le vent et les mesures des conditions routières pour fournir une vue plus large de la météo routière. Consultez notre guide [Road Weather Information System (RWIS)] pour plus de détails.
Au-delà des applications routières, les capteurs de visibilité pour le brouillard peuvent également être déployés pour l'observation météorologique, la surveillance de la visibilité aéroportuaire, les opérations portuaires, la recherche environnementale et d'autres projets spécialisés. La plage de mesure, les exigences d'installation et les interfaces de communication doivent être sélectionnées en fonction de l'application et des conditions du site.
Que faut-il prendre en compte lors de la sélection d'un capteur de visibilité pour le brouillard ?
Pour la surveillance du brouillard routier, la sélection du capteur doit être basée sur plus que la précision ou la plage de mesure. Le capteur doit correspondre aux conditions de visibilité du site, à l'environnement extérieur, au système de surveillance et aux exigences de maintenance. Avant de comparer des modèles spécifiques, vérifiez ces six facteurs :
- Plage de mesure — Faites correspondre la plage du capteur aux conditions de visibilité attendues sur le site.
- Principe de mesure — Comparez les conceptions à diffusion avant et à transmissomètre en fonction de l'application, de l'espace d'installation et des exigences de surveillance.
- OProtection optique — Vérifiez la protection contre la condensation, le givre, la pluie, la neige, la poussière et la contamination de la fenêtre optique.
- Indice de protection environnementale — Vérifiez la température de fonctionnement, l'humidité, la protection du boîtier et la résistance aux intempéries.
- Interface de communication — Confirmez la compatibilité avec les systèmes existants RS485, Modbus, RWIS, PLC ou enregistreurs de données.
- Installation et maintenance — Tenez compte du montage, de l'alignement optique, du nettoyage, de l'étalonnage et de l'accessibilité.
Pour la plupart des projets en bord de route, ces facteurs doivent être évalués ensemble plutôt que séparément. Un capteur de visibilité pour le brouillard approprié est celui qui correspond aux exigences de mesure, aux conditions du site, à l'architecture du système et au plan de maintenance à long terme du projet.
Conclusion
Un capteur de visibilité pour le brouillard mesure la diffusion optique plutôt que la distance directement, la technologie à diffusion avant offrant une approche pratique pour la surveillance continue de la visibilité en bord de route. Sa valeur va au-delà du capteur lui-même : lorsqu'il est intégré dans un système de surveillance du brouillard routier, les données de visibilité mesurées peuvent soutenir les avertissements de faible visibilité, la gestion du trafic et une surveillance météoroutière plus large.
Pour les projets autoroutiers, de ponts, de tunnels et de météorologie routière, le choix du capteur doit correspondre à la plage de mesure requise, à la protection optique, aux conditions environnementales, aux exigences d'installation et à l'interface système. Yantai Sensor propose des capteurs de surveillance de la visibilité pour différentes applications en bord de route et peut accompagner une sélection spécifique au projet en fonction des conditions du site et des exigences système. Contactez nous pour discuter de votre projet de surveillance de la visibilité routière.